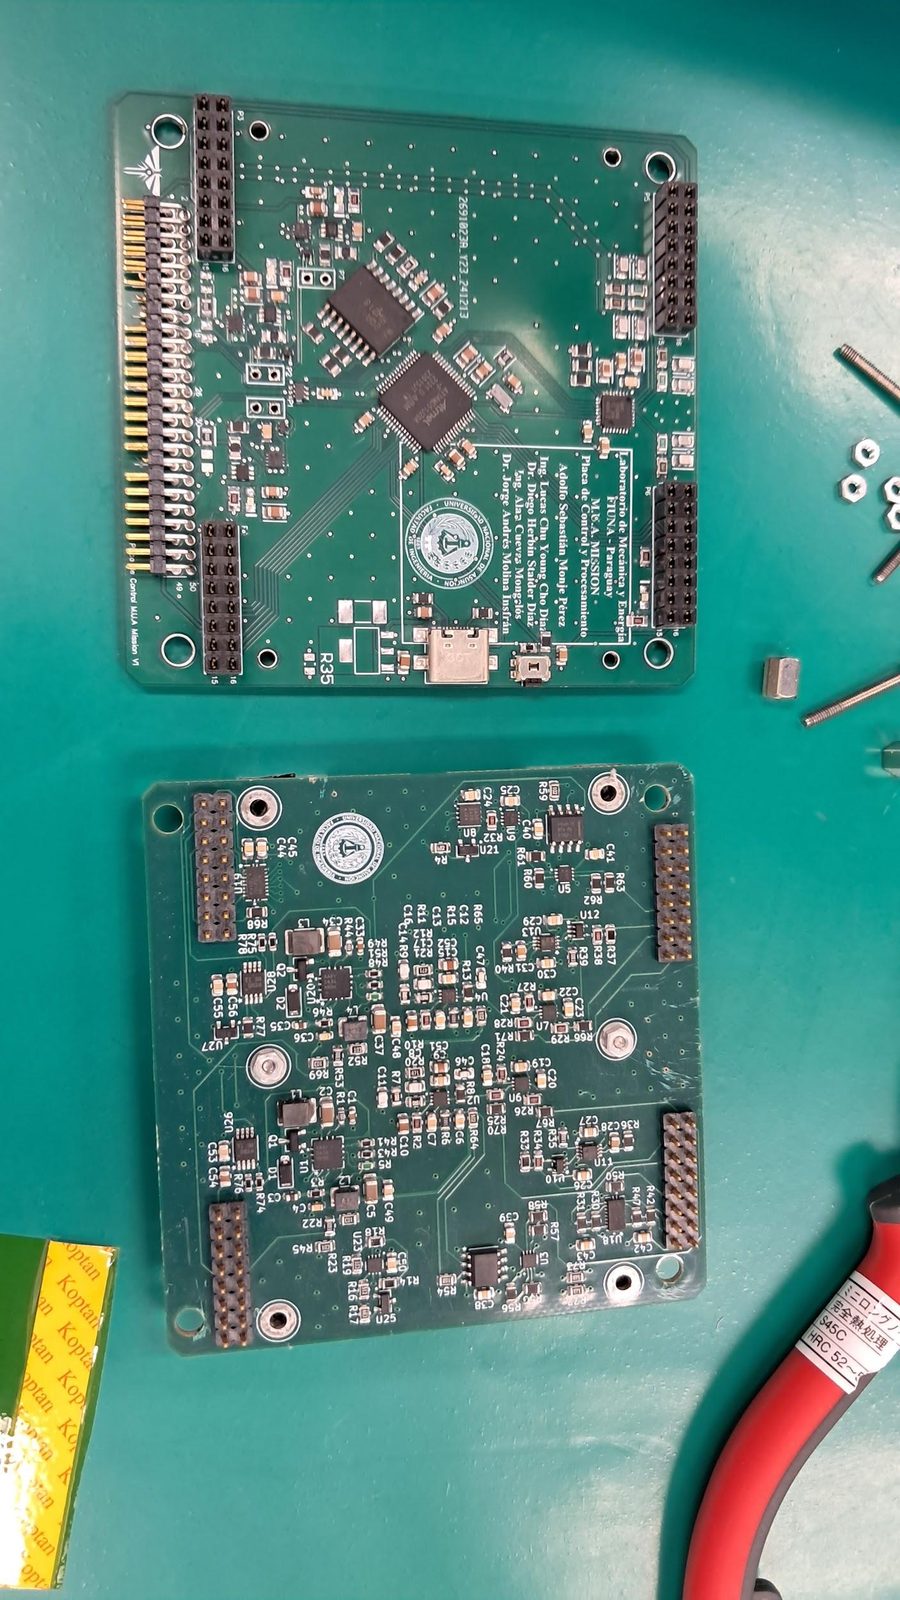
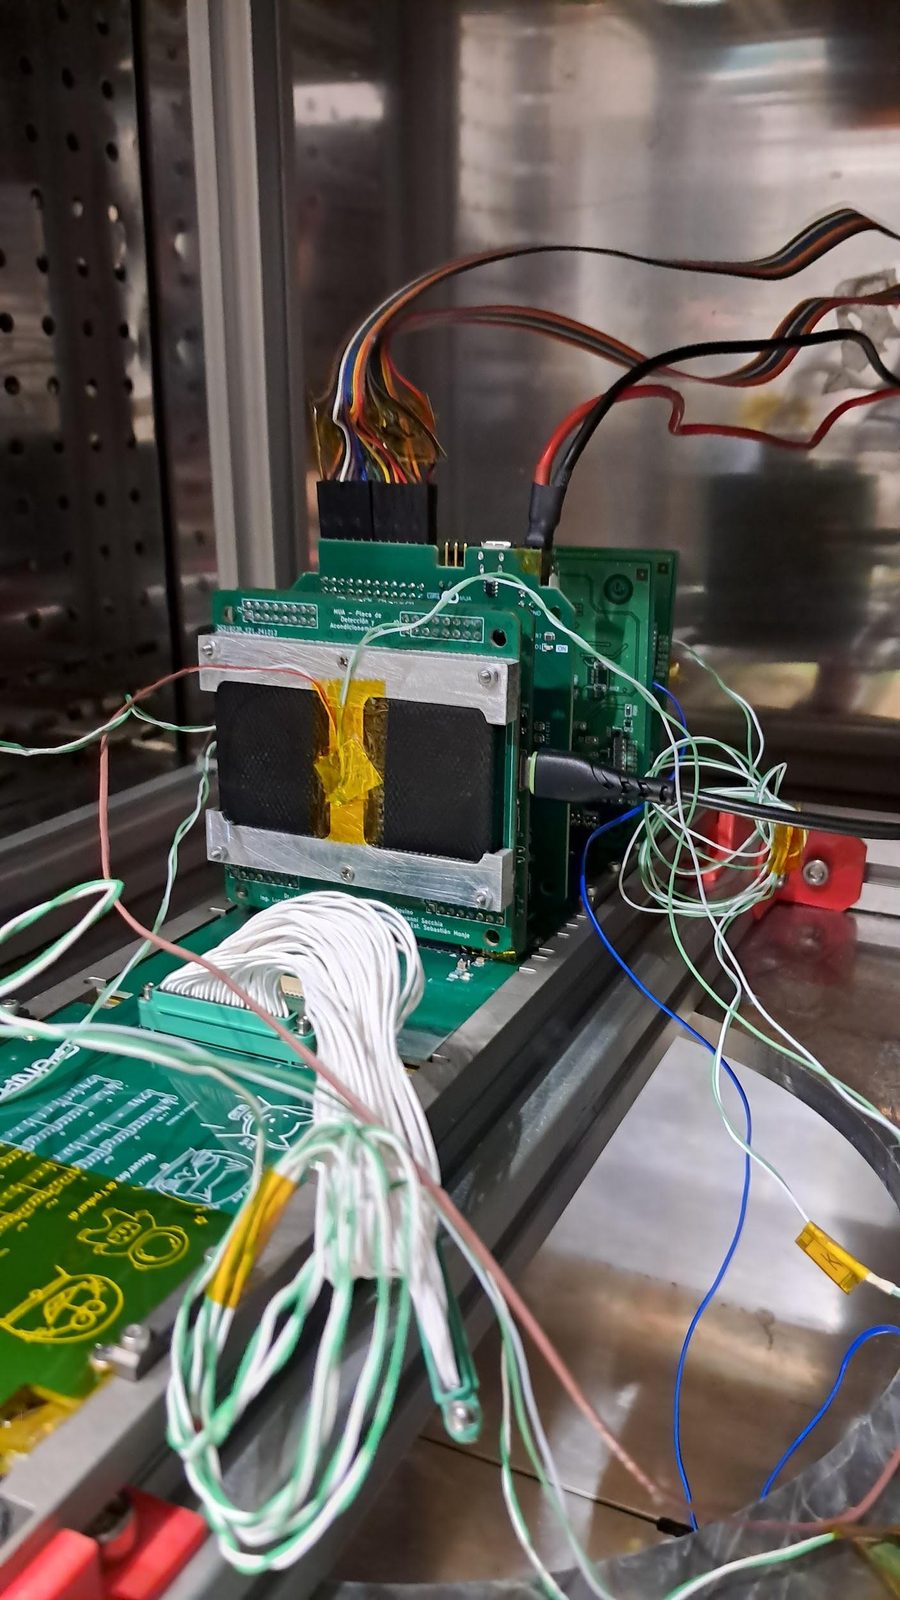
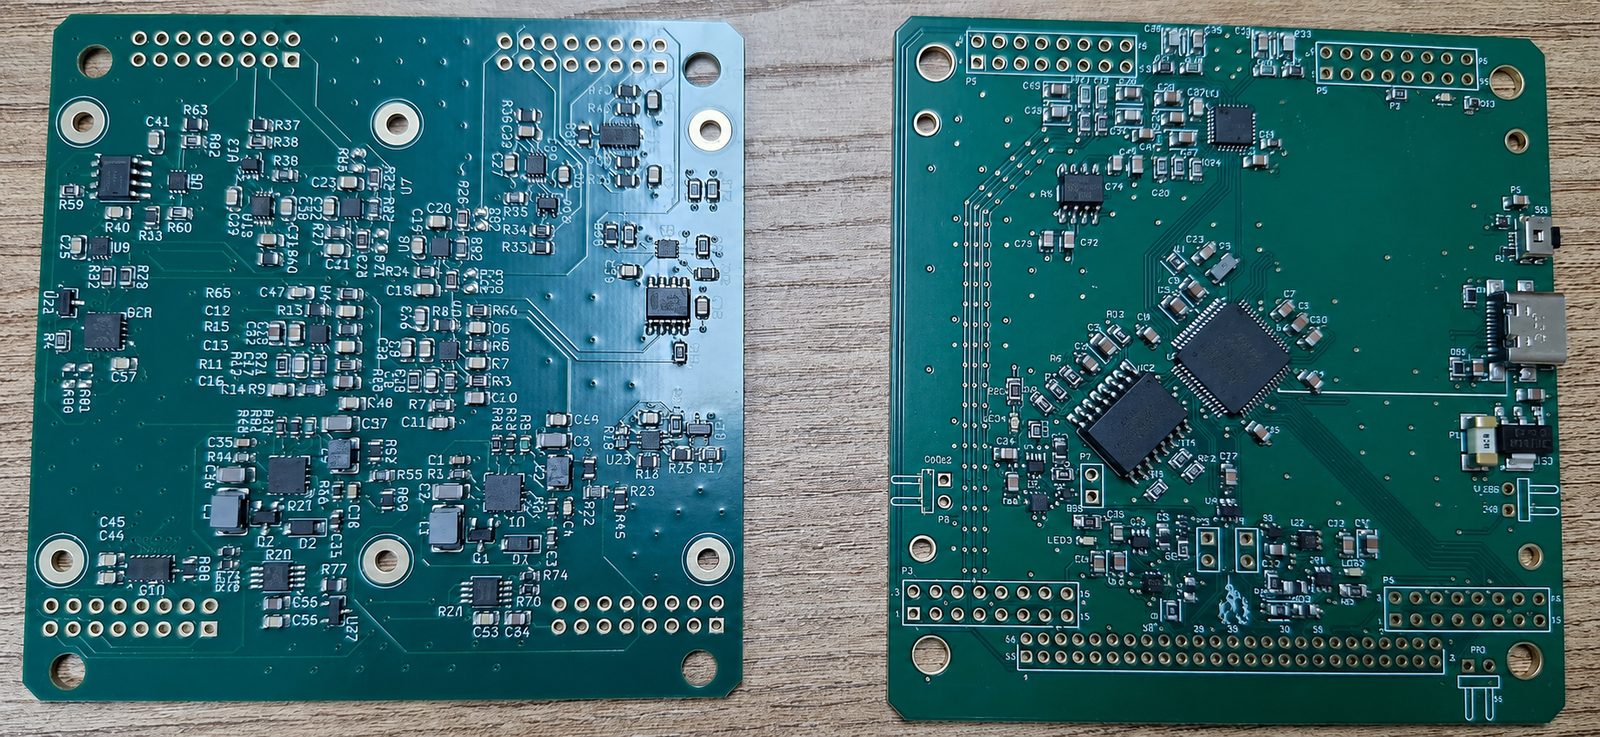
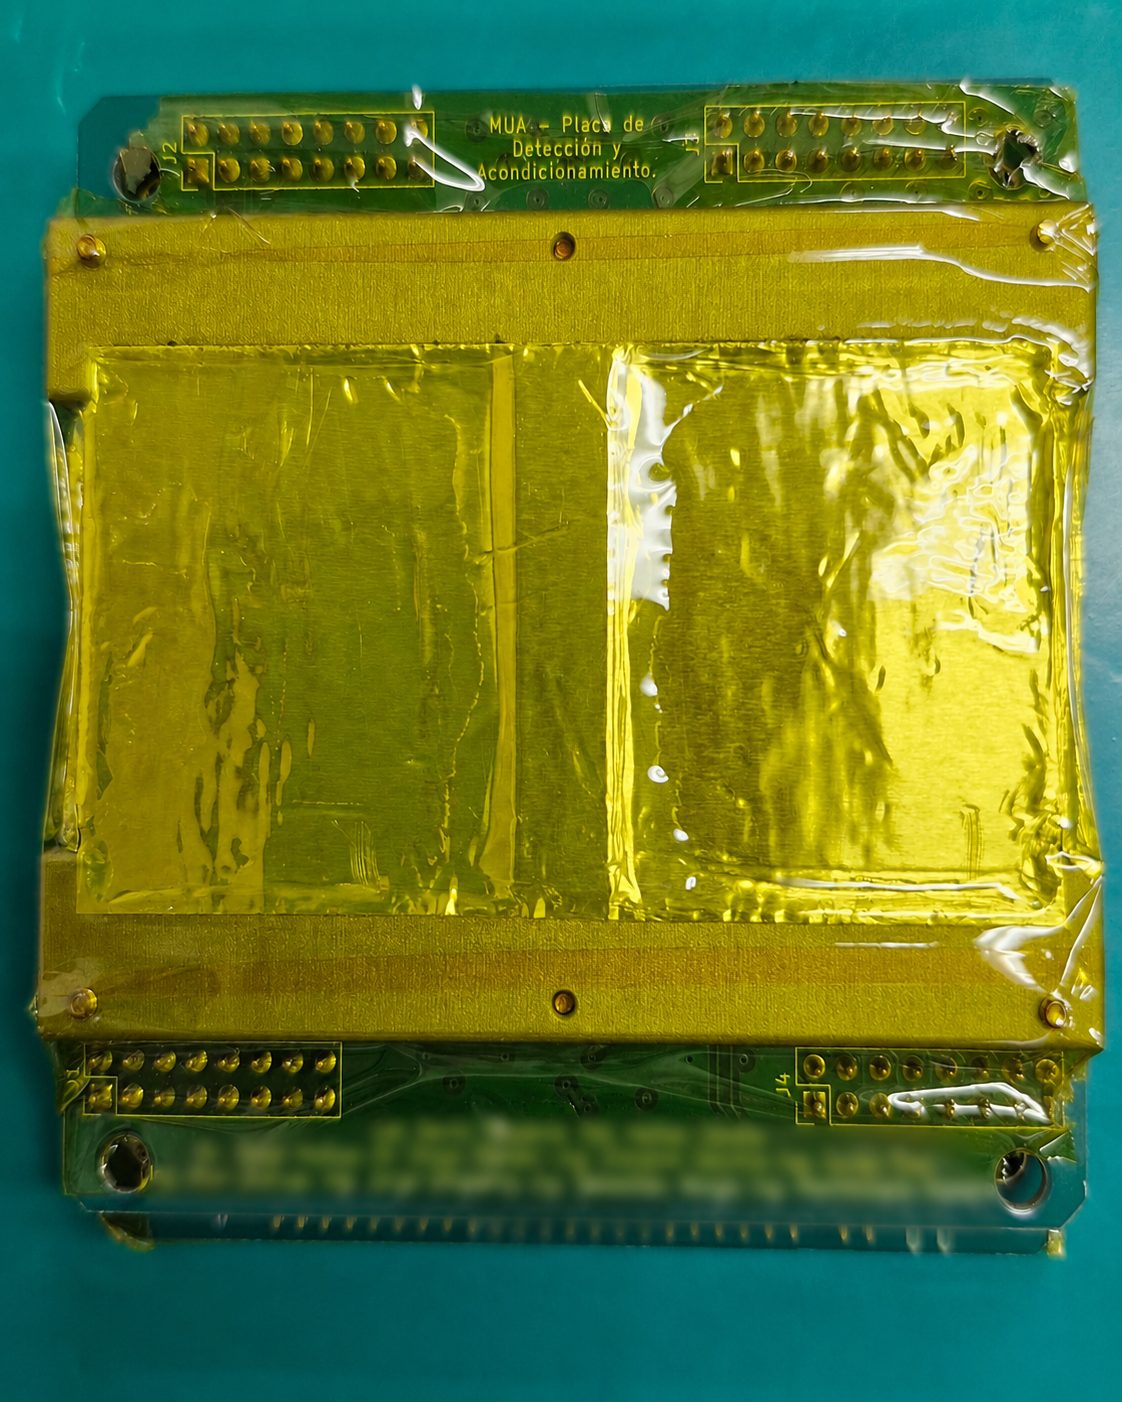
Detección y Acondicionamiento
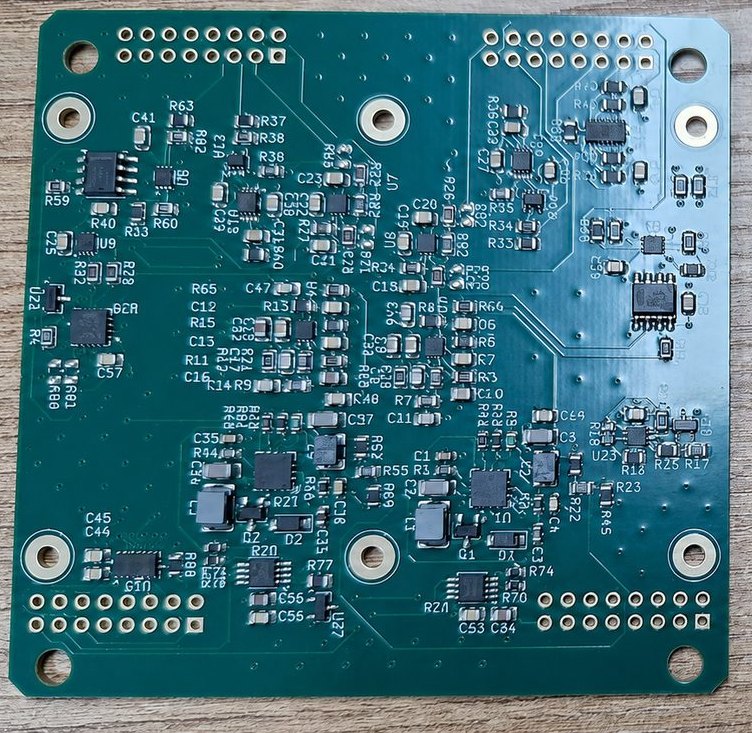
Desarrollada inicialmente en el TFG de Maximiliano José Romero Aquino
- Detecta partículas con dos sensores
- Convierte cada detección en una señal eléctrica
- Permite calibrar los sensores y medir su temperatura
01 El problema científico
El campo magnético ayuda a proteger la Tierra de las partículas que llegan del espacio y guía su movimiento alrededor del planeta.
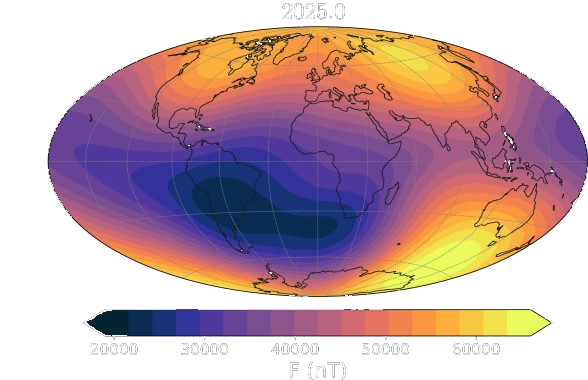
Sobre Sudamérica y el Atlántico Sur, ese campo es más débil. En esta región, llamada Anomalía Magnética del Atlántico Sur (SAA), los satélites en órbita baja encuentran más partículas energéticas. MUA busca medirlas y comparar lo que ocurre dentro y fuera de la anomalía.
La SAA está centrada sobre Sudamérica, aproximadamente entre 20°S y 40°S de latitud y 30°O y 60°O de longitud.
Paraguay queda dentro de esa ventana. Estudiar la anomalía es, literalmente, mirar hacia arriba desde casa.El campo magnético tiene menor intensidad en esta región.
Guiadas por el campo magnético, las partículas se dirigen hacia la atmósfera sobre la anomalía.
Las partículas pueden afectar la electrónica de los satélites que cruzan la zona.
Las partículas se desplazan en espiral alrededor de las líneas del campo magnético. En la anomalía, los puntos donde se reflejan pueden quedar a menor altitud. Algunas alcanzan la atmósfera: ese movimiento se llama precipitación.
Las partículas que precipitan chocan con átomos y moléculas del aire, depositan energía y producen ionización y excitación. Según su tipo y energía, estas interacciones pueden generar partículas y fotones secundarios, dando lugar a cascadas. La atmósfera absorbe gran parte de esa energía y protege la superficie.
En las cascadas producidas por rayos cósmicos de alta energía, algunos secundarios, como los muones, pueden alcanzar el suelo. Esto es distinto de la exposición directa de un satélite a las partículas energéticas que atraviesan su detector en la SAA. La radiación ultravioleta ambiental procede principalmente del Sol.
Más información: NASA · rayos cósmicos y partículas secundarias · OMS · radiación ultravioleta.
MUA busca detectar las partículas que precipitan hacia la Tierra cuando el satélite cruza la anomalía: protones de 1 a 10 MeV y electrones de 100 keV a 100 MeV. El objetivo es comparar cuántos eventos se registran dentro y fuera de la SAA.
02 De detectores terrestres al espacio
Es la continuación de una línea de investigación del Laboratorio de Mecánica y Energía de la FIUNA sobre detección de partículas con centelladores y sensores SiPM.
Alan Cuevas Mongelos · Lucas Javier Boscarino Báez
Diseño e implementación de un sistema de detección de muones en configuración matricial de tres dimensiones utilizando sensores fotomultiplicadores de silicio (SiPM).
Matriz de detectores · SiPMMatías Nicolás Bertoli Ortega · Giovanni Battista Secchia González
Optimización de un sistema de detección de muones originados por rayos cósmicos con sensores fotomultiplicadores de silicio (SiPM) y geometría variable.
Geometría variable · Rayos cósmicosDesarrollo de sistemas electrónicos de adquisición y digitalización para los detectores del Laboratorio de Mecánica y Energía.
Adquisición · Electrónica digitalMaximiliano José Romero Aquino — Unidad de Detección
Adolfo Sebastián Monje Pérez — Unidad de Control y Procesamiento
Desarrollo completo del instrumento espacial en dos placas, caracterización experimental, campañas de testeo ambiental y revisiones de diseño a nivel sistema.
Instrumento espacial · EMDerlis Sanabria Ortiz · Juan Matías Candia Sarubbi
Implementación de las mejoras finales derivadas de las pruebas ambientales y del Critical Design Review, destinadas al modelo que vuela.
Modelo de vuelo · FMMUA representa la evolución de varios años de investigación en detección de partículas, desde instrumentos terrestres hasta un experimento espacial.
03 El instrumento
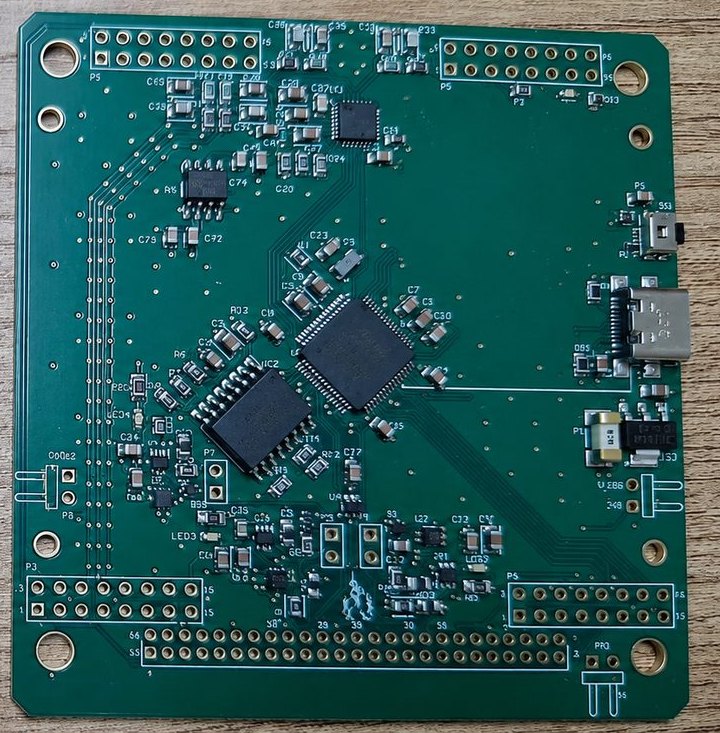
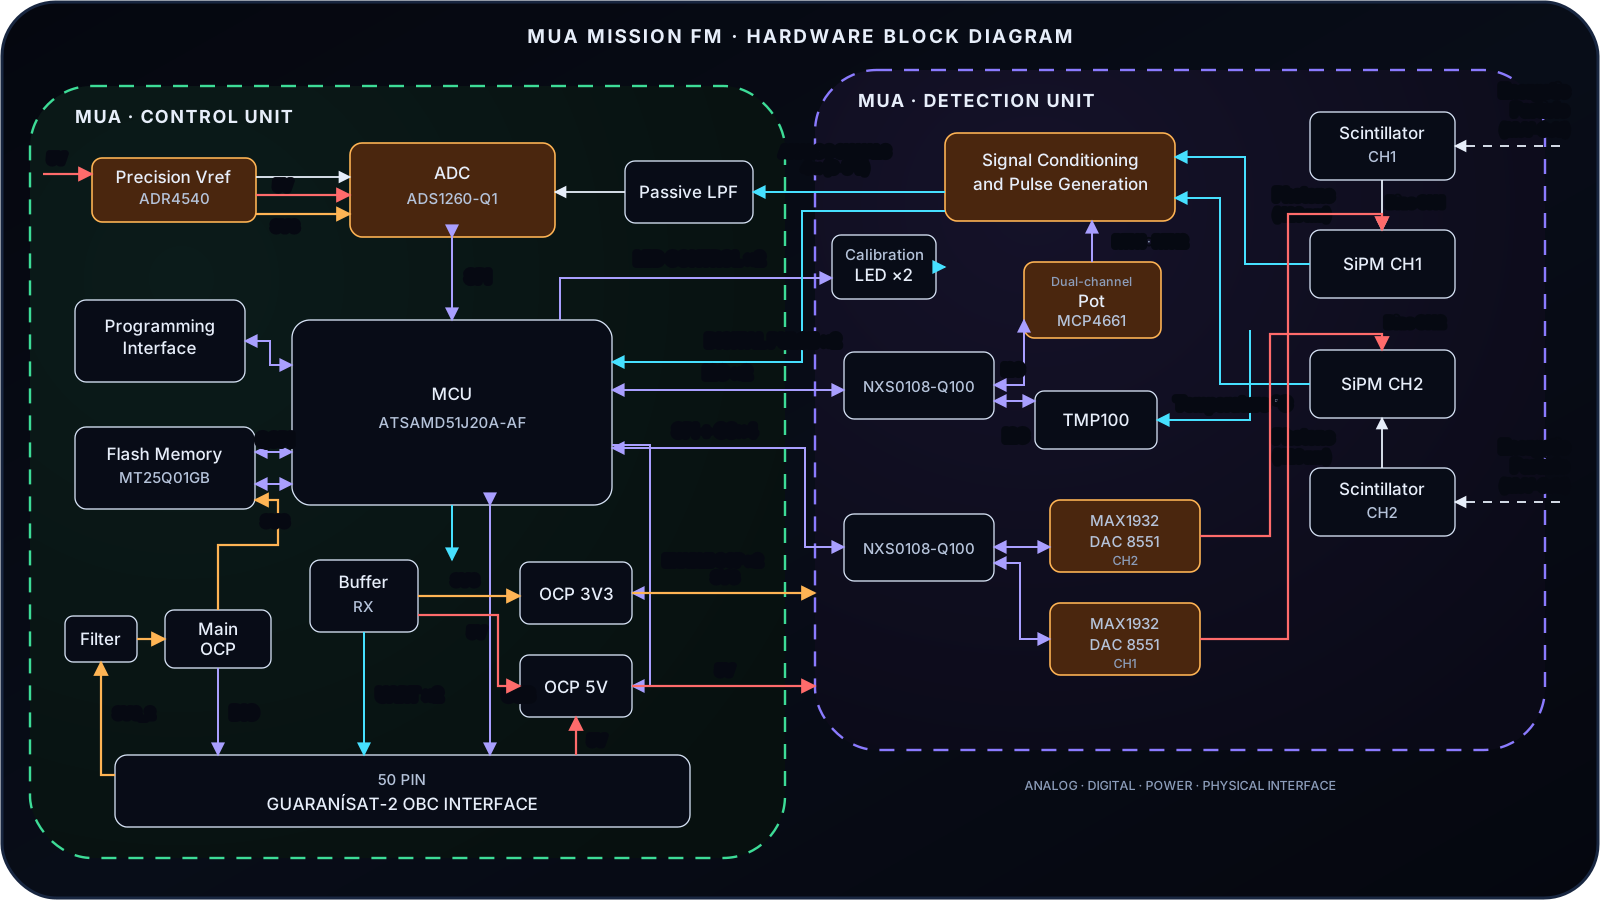
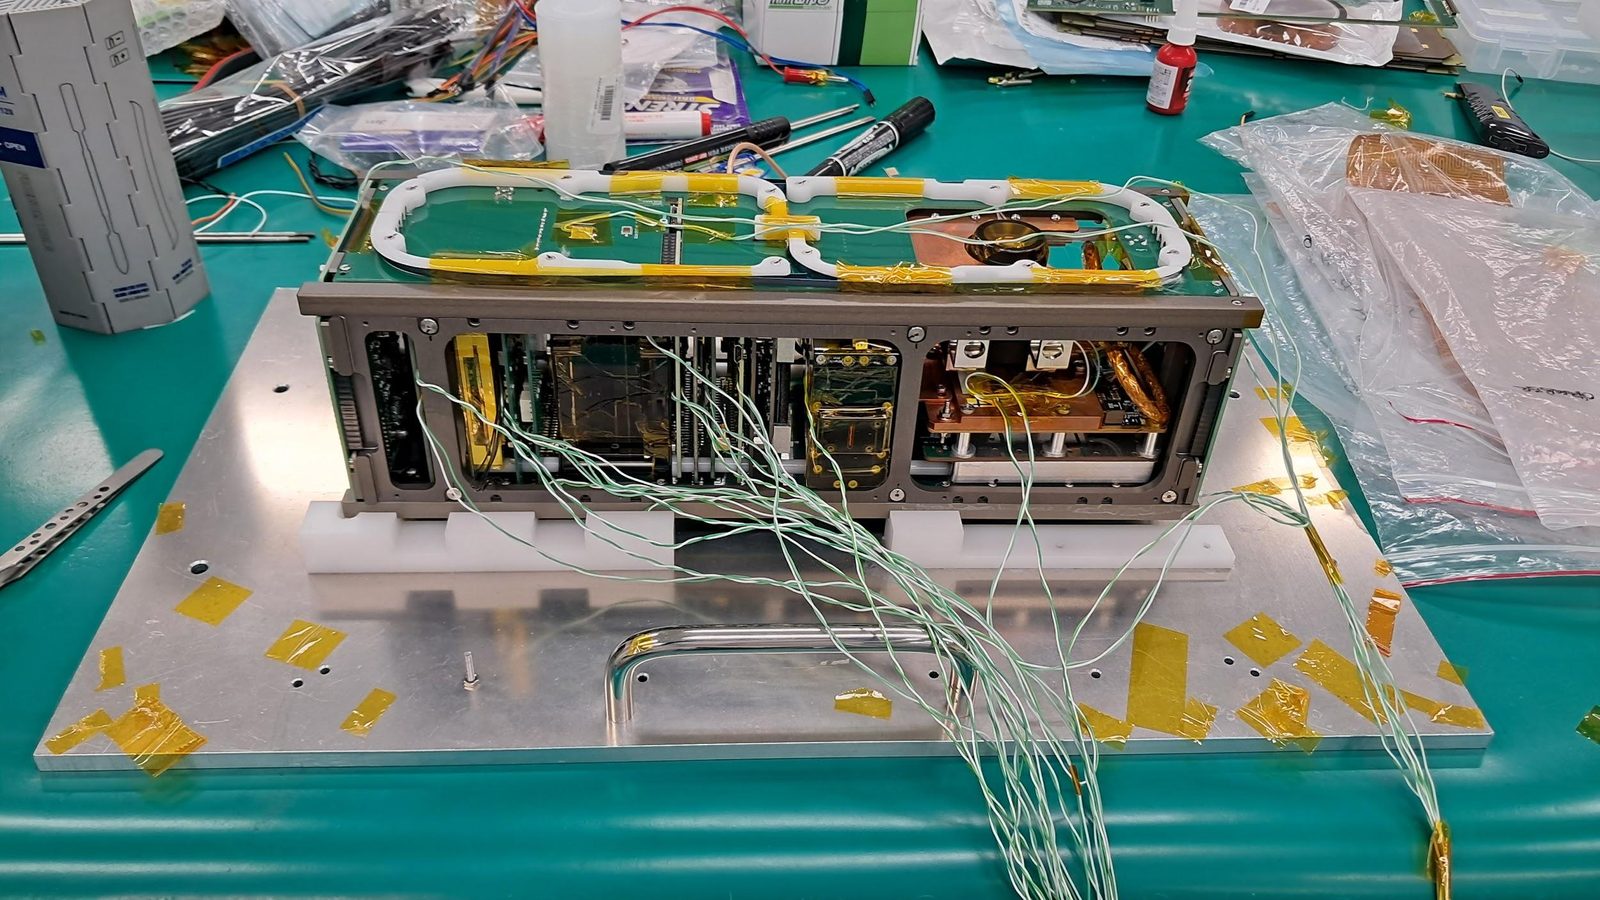
Una placa detecta las partículas. La otra cuenta los eventos, guarda los datos y se comunica con el satélite.
Desarrollada inicialmente en el TFG de Maximiliano José Romero Aquino
Desarrollada inicialmente en el TFG de Adolfo Sebastián Monje Pérez
04 Principio de detección
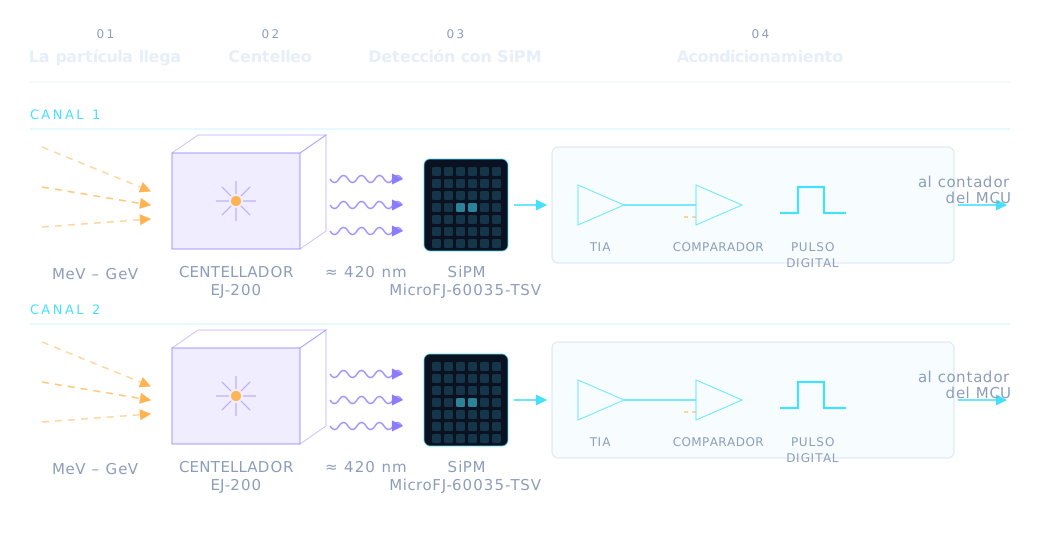
Una partícula energética deposita parte de su energía al cruzar un centellador plástico orgánico.
Material: EJ-200
El centellador transforma parte de la energía depositada en pequeños pulsos de luz — fotones de centelleo en el azul-violeta.
Longitud de onda: ≈ 420 nm
Un fotomultiplicador de silicio acoplado al centellador convierte los fotones recibidos en un pequeño pulso eléctrico.
Sensor: onsemi MicroFJ-60035-TSV
MUA utiliza dos canales de detección independientes, cada uno con su propio centellador, su propio SiPM y su propia electrónica de acondicionamiento.
Canales: CH1 · CH2
05 La electrónica detrás de una detección
La electrónica amplifica la señal del sensor y prepara el pulso para que el instrumento lo registre.
El SiPM entrega un pulso de corriente muy breve y de amplitud reducida: directamente no sirve para que un contador digital lo registre de forma confiable.
Salida: pulso de corriente
Convierte la corriente entregada por el SiPM en una señal de tensión manejable por el resto de la cadena.
Determina si el pulso supera el umbral configurado. Ese umbral define desde qué nivel de señal una señal acondicionada se interpreta como evento de detección.
Extiende temporalmente el pulso para que la electrónica digital pueda detectarlo de forma confiable.
06 Control de los SiPM
El calor cambia la respuesta de los sensores. MUA ajusta su voltaje de trabajo para mantener una respuesta más estable.
El overvoltage determina la ganancia, la eficiencia de detección de fotones y la tasa de cuentas oscuras. Mantenerlo constante es mantener el detector en su punto de operación.
Monitoreada como señal analógica lenta por el ADC de precisión.
Sensada en la unidad de detección; entrada del lazo de compensación.
Generada por canal y ajustada durante la operación.
Estimados por canal para definir el punto de trabajo.
07 Unidad de Control y Procesamiento
Coordina las mediciones, vigila los sensores y guarda los datos hasta que el satélite los solicita.
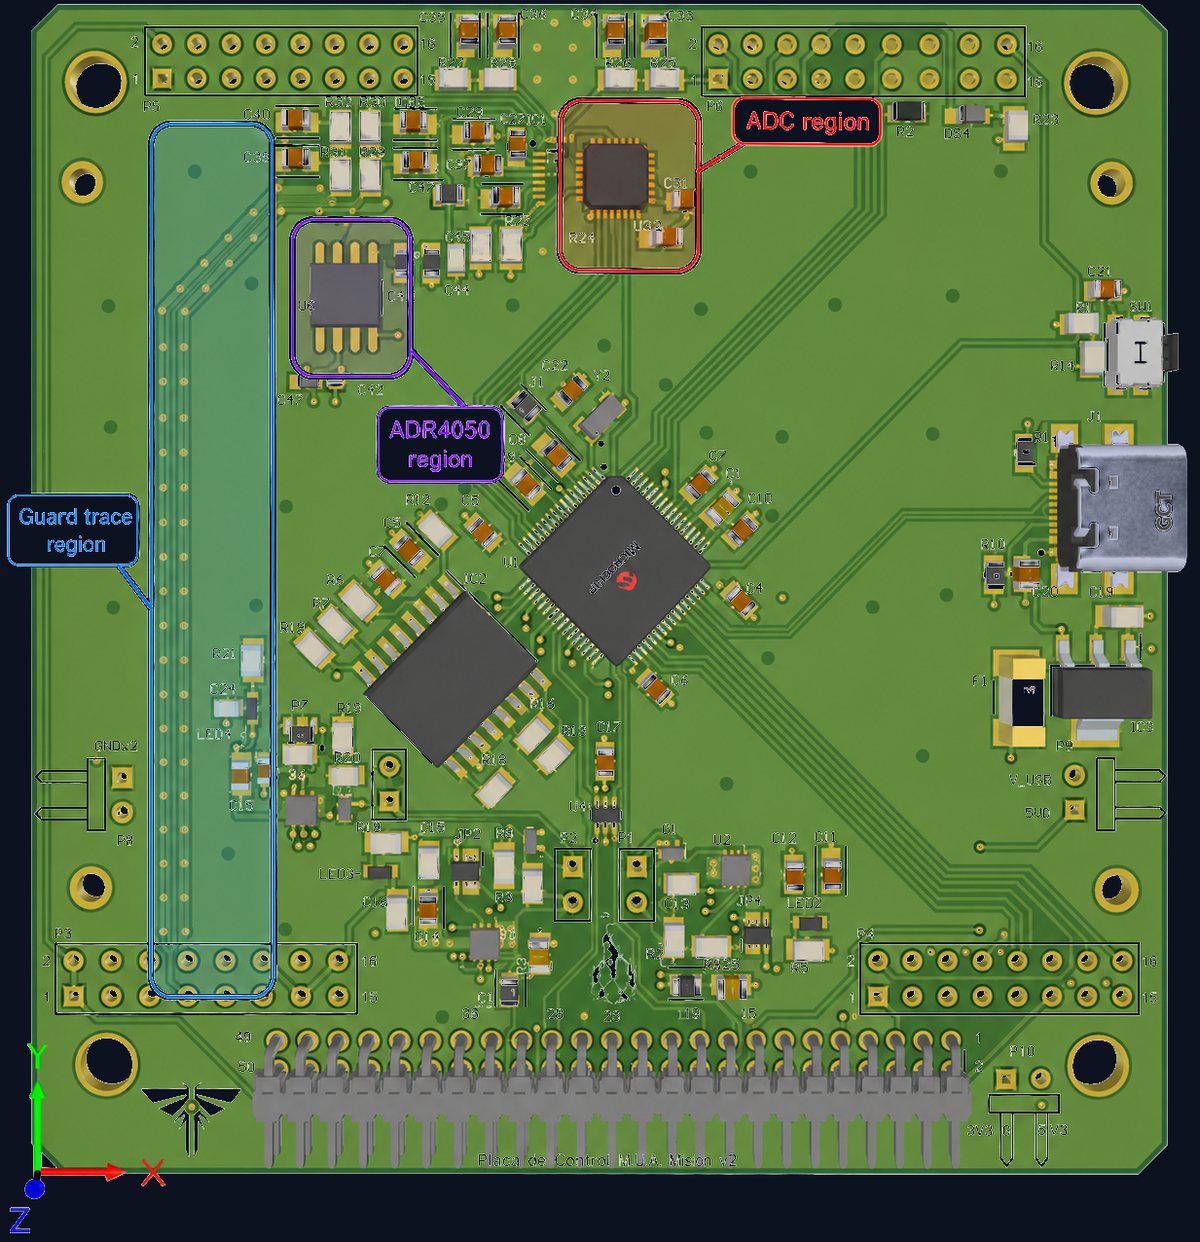
Digitaliza las señales analógicas lentas de monitoreo asociadas a la tensión y la corriente de bias de los SiPM. Los pulsos rápidos de centelleo no pasan por acá: los cuenta el MCU.
Salida nominal 4.096 V, deriva térmica máx. 2 ppm/°C, consumo máx. 950 µA. Reemplaza el uso de AVDD–AVSS como referencia de conversión y desacopla la medición de la alimentación analógica de la placa.
Almacena los registros de adquisición de la misión y una región reservada de información de sistema con el estado operativo y los rangos de lectura seleccionados.
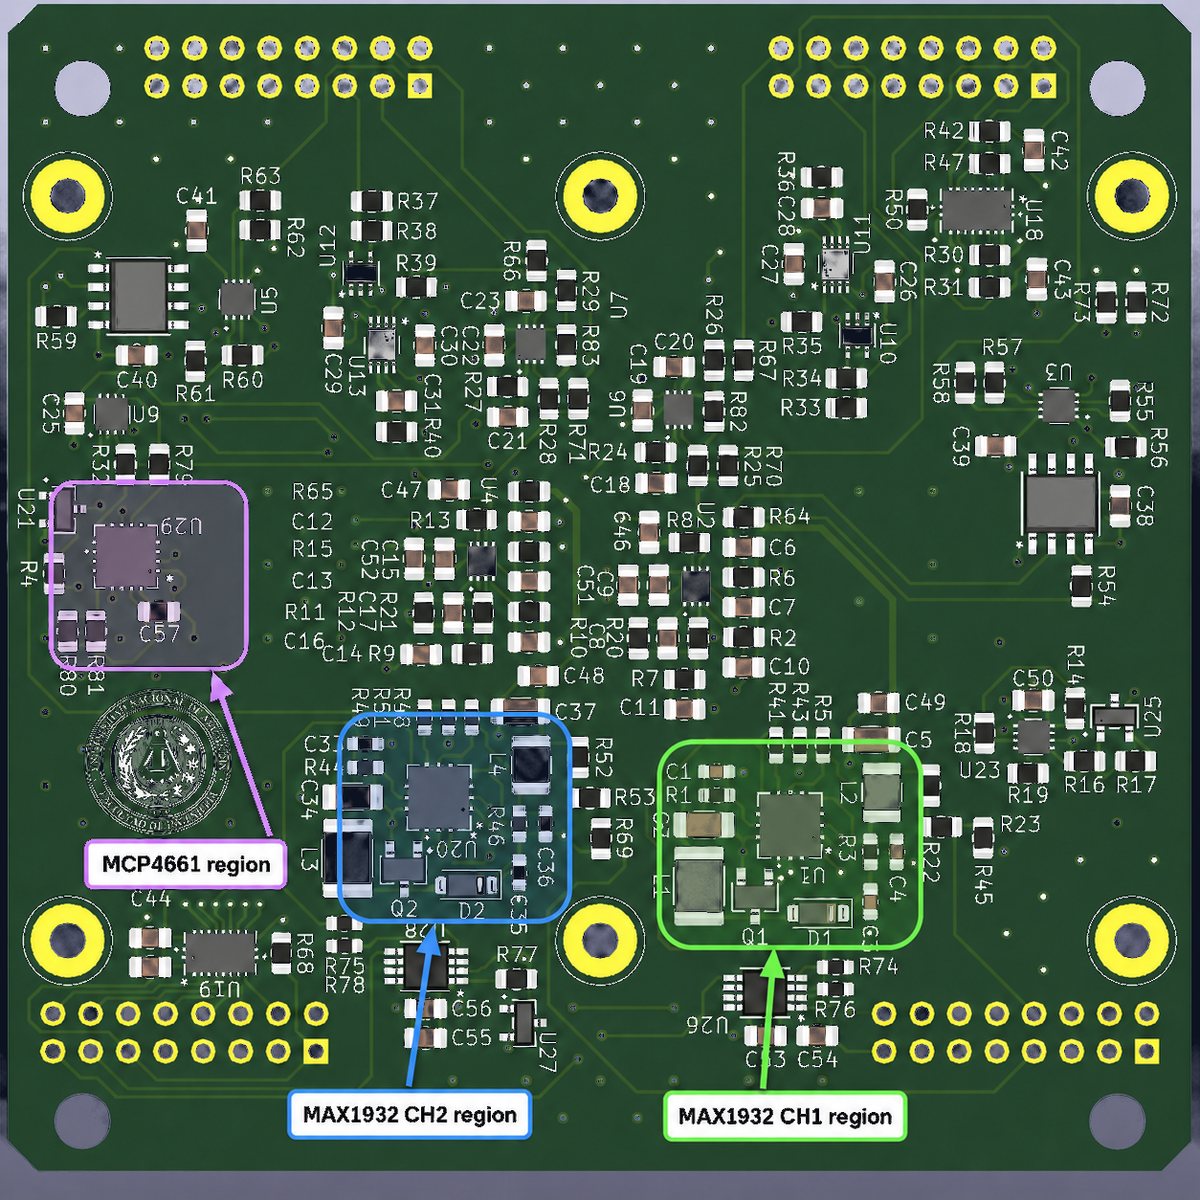
Etapa de alta tensión que polariza los SiPM. En el Flight Model está duplicada: una por canal.
Ajuste independiente de la referencia de umbral de los comparadores de ambos canales con un único dispositivo integrado.
Vía I²C. Es la variable de entrada de la rutina de compensación térmica del bias y se guarda en cada registro como housekeeping.
Cada registro lleva una marca de tiempo en formato Unix que permite ordenar las adquisiciones. En la versión actual del firmware la sincronización automática con una referencia externa de la plataforma no está integrada: el tiempo depende de la inicialización local.
Comunicación con sensores, conversores y periféricos de ambas placas, con traslación de niveles mediante NXS0108-Q100.
Interfaz serial con el on-board computer del GuaraníSat-2, implementada sobre el periférico SERCOM USART del ATSAMD51J20A-AF. Conector de 50 pines.
08 Software de vuelo
Recibe las instrucciones del satélite, inicia las mediciones y prepara los datos para enviarlos a tierra.
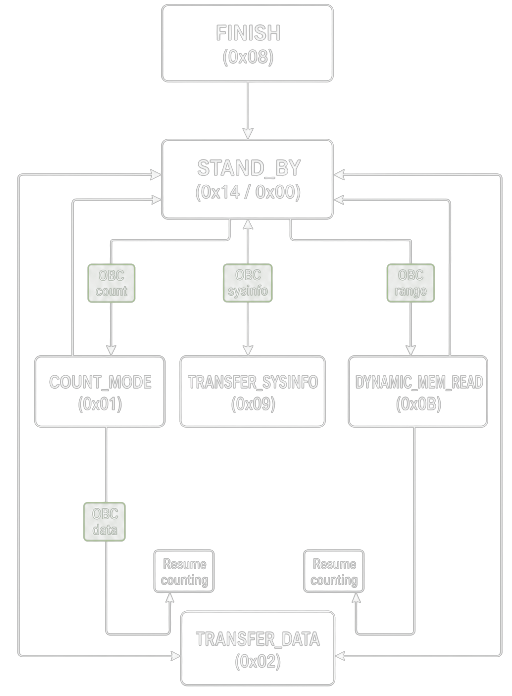
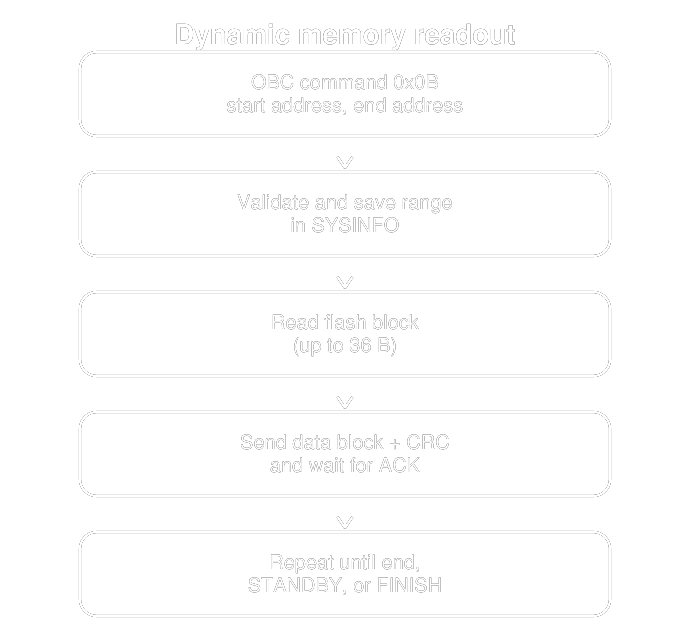
Estado central de espera. Desde acá el OBC puede pedir adquisición, transferencia de datos almacenados, transferencia de información de sistema, lectura dinámica de memoria o el fin de la operación.
Comando: 0x14
| ID | Requisito | Propósito operativo |
|---|---|---|
| R1 | Seleccionar modos del detector desde comandos del OBC | Control remoto de la carga útil |
| R2 | Contar eventos de los dos canales SiPM | Adquisición científica |
| R3 | Almacenar registros de adquisición y housekeeping en flash | Operación sin downlink continuo |
| R4 | Recuperar la memoria completa o rangos de direcciones seleccionados | Recuperación eficiente de datos |
| R5 | Configurar bias y umbral de los SiPM de forma independiente por canal | Calibración a nivel canal |
| R6 | Ajustar la tensión de bias según la temperatura | Overvoltage estable y respuesta consistente |
| R7 | Validar la comunicación UART con ACK y CRC | Interacción robusta con el OBC |
09 El viaje de un dato
Una partícula cargada cruza uno de los centelladores.
La cadena de acondicionamiento entrega un pulso digital de evento.
El pulso llega al microcontrolador y se contabiliza.
Los conteos se agrupan en ventanas de adquisición definidas.
Cada registro suma temperatura, tensión de bias y estado de operación.
El registro se escribe secuencialmente en la memoria externa QSPI.
En la transferencia, los registros se empaquetan en bloques de payload de 36 B. En el modo dinámico el último bloque lleva solo los bytes restantes: N = Afin − Aactual + 1.
Trama con identificador 0xAB, ID de comando, longitud, dos bytes de CRC-16 y byte de cierre 0x0A. El OBC debe responder con un ACK válido antes del siguiente bloque.
El satélite recibe y custodia los datos de la carga útil.
Los datos quedan disponibles para bajar en las ventanas de enlace.
En tierra quedan los conteos junto a su housekeeping. La correlación con la posición orbital requiere integrar la sincronización de tiempo con la plataforma, prevista como trabajo posterior.
10 Engineering Model
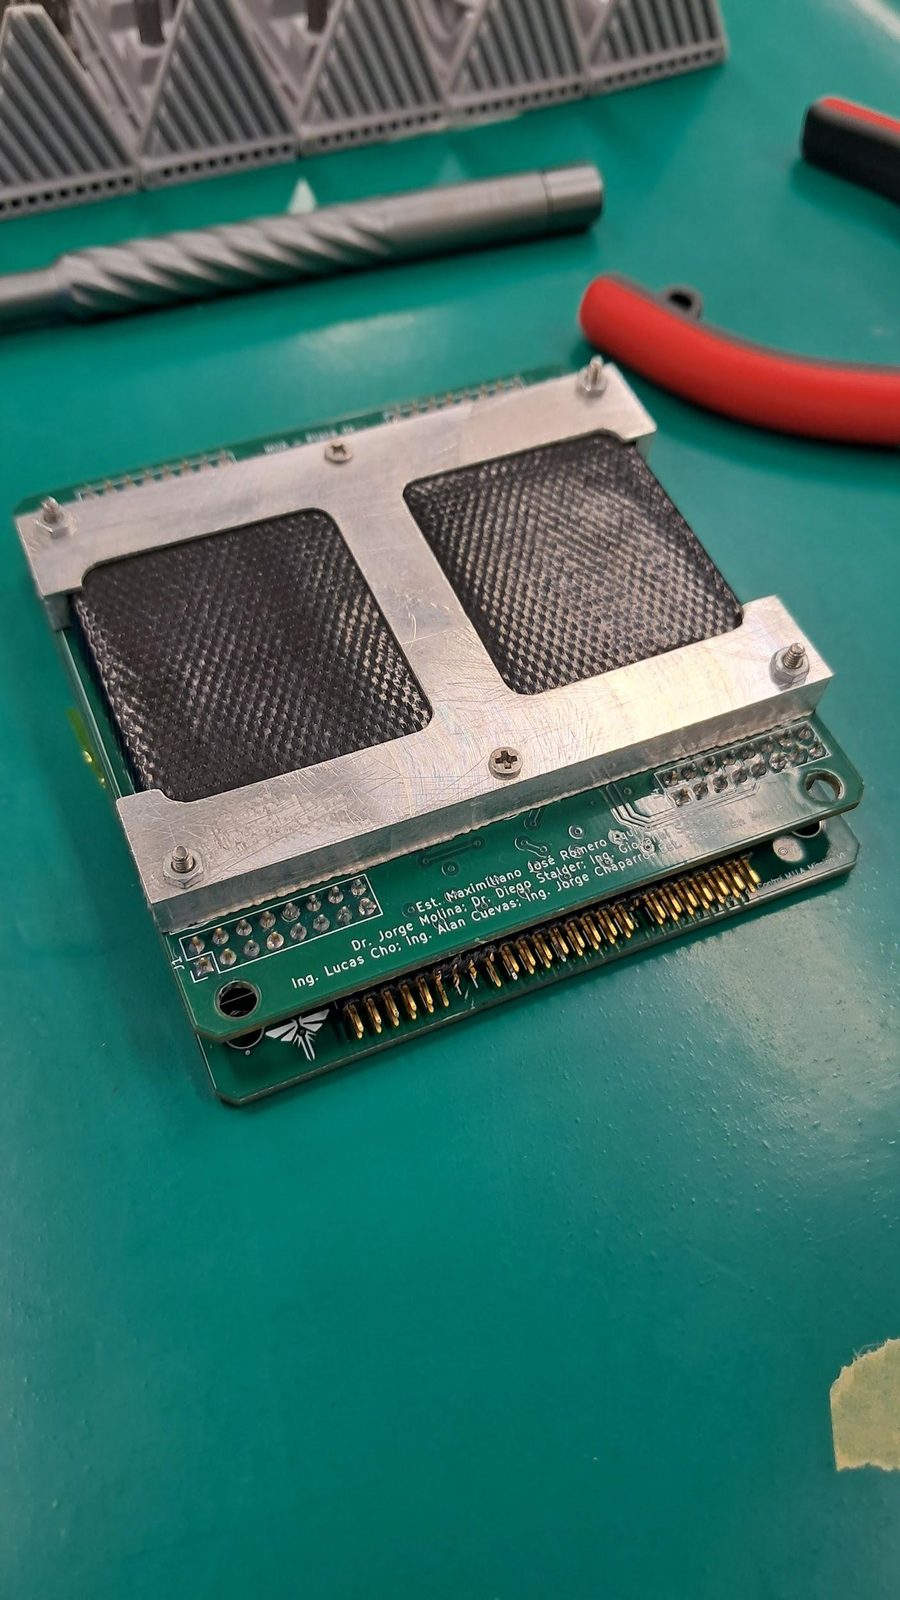
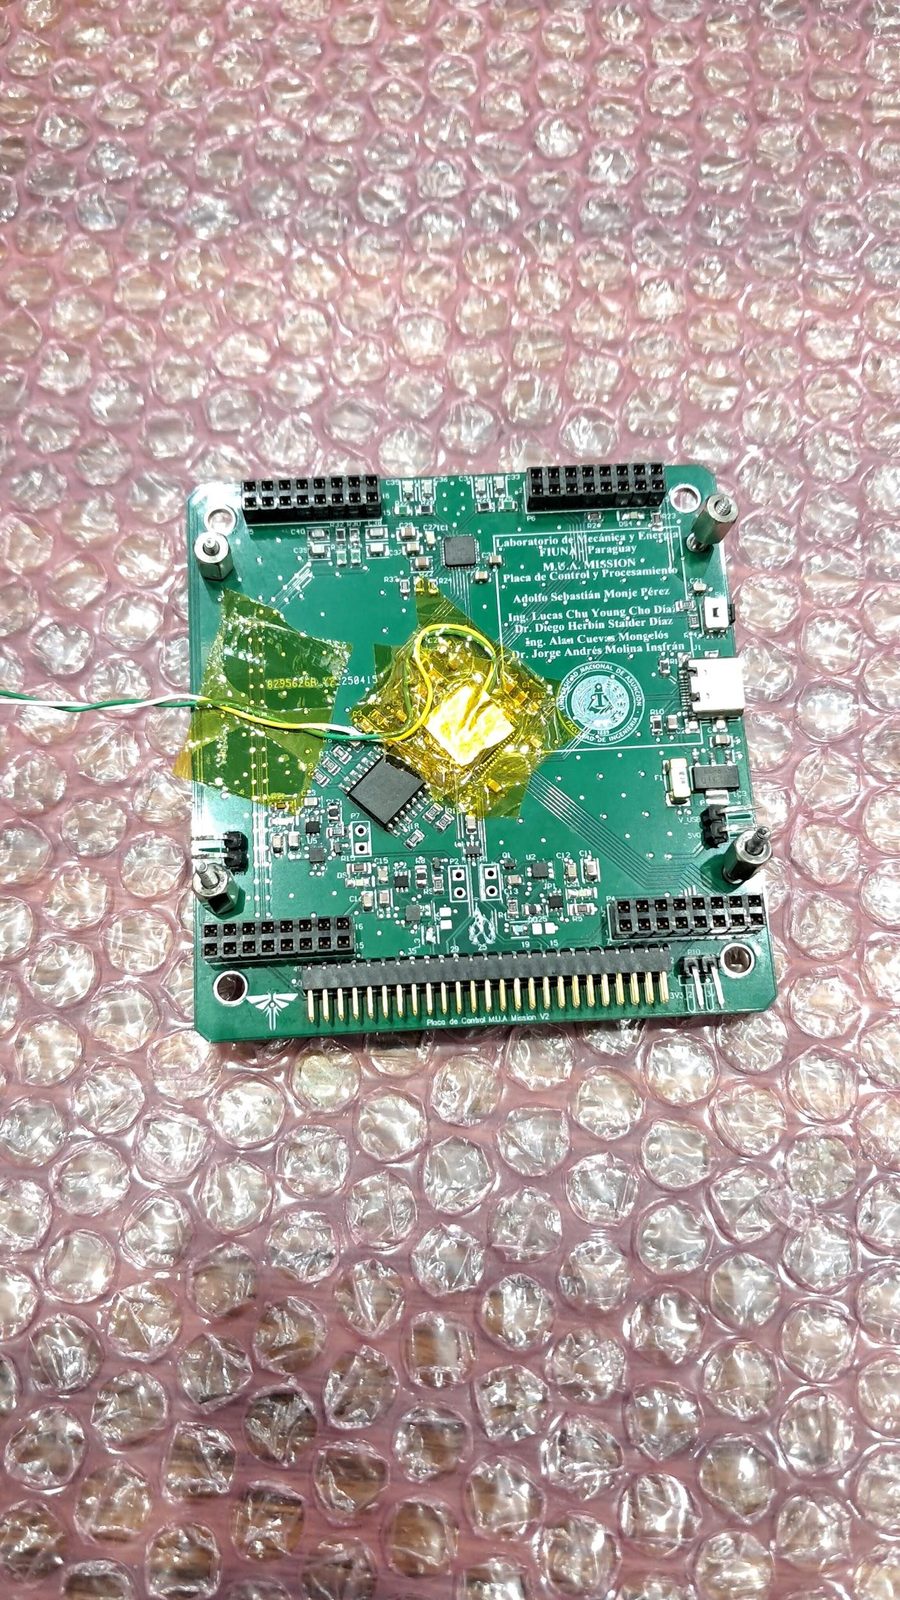
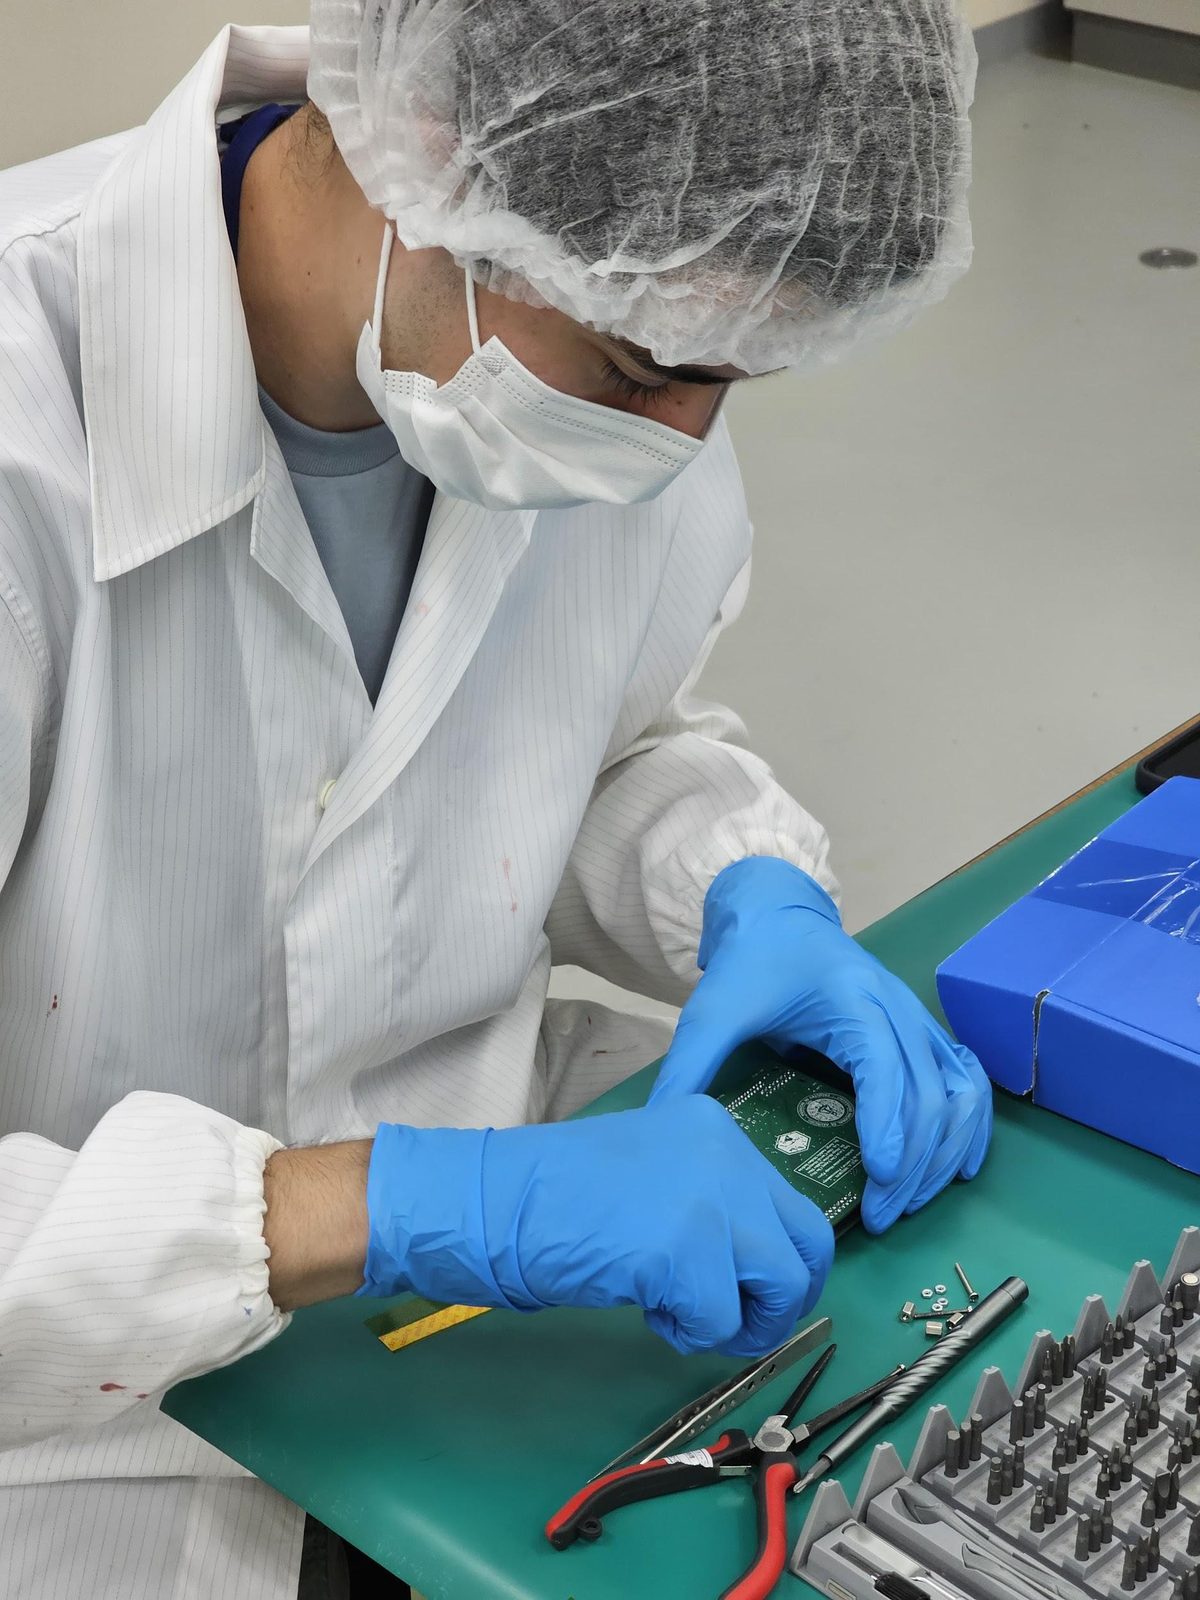
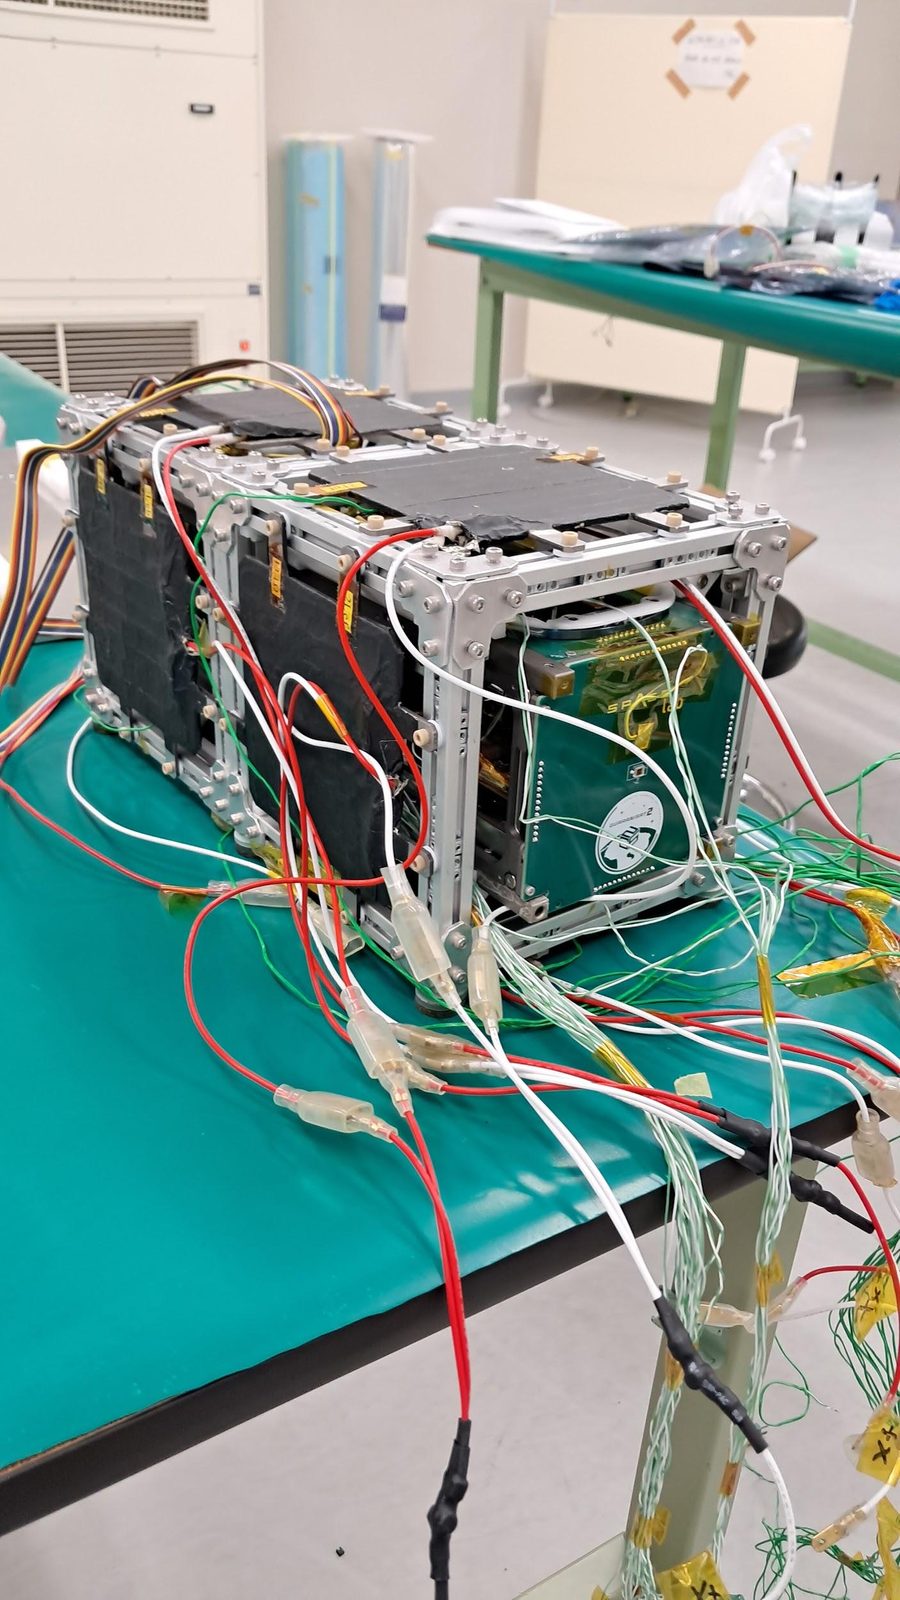
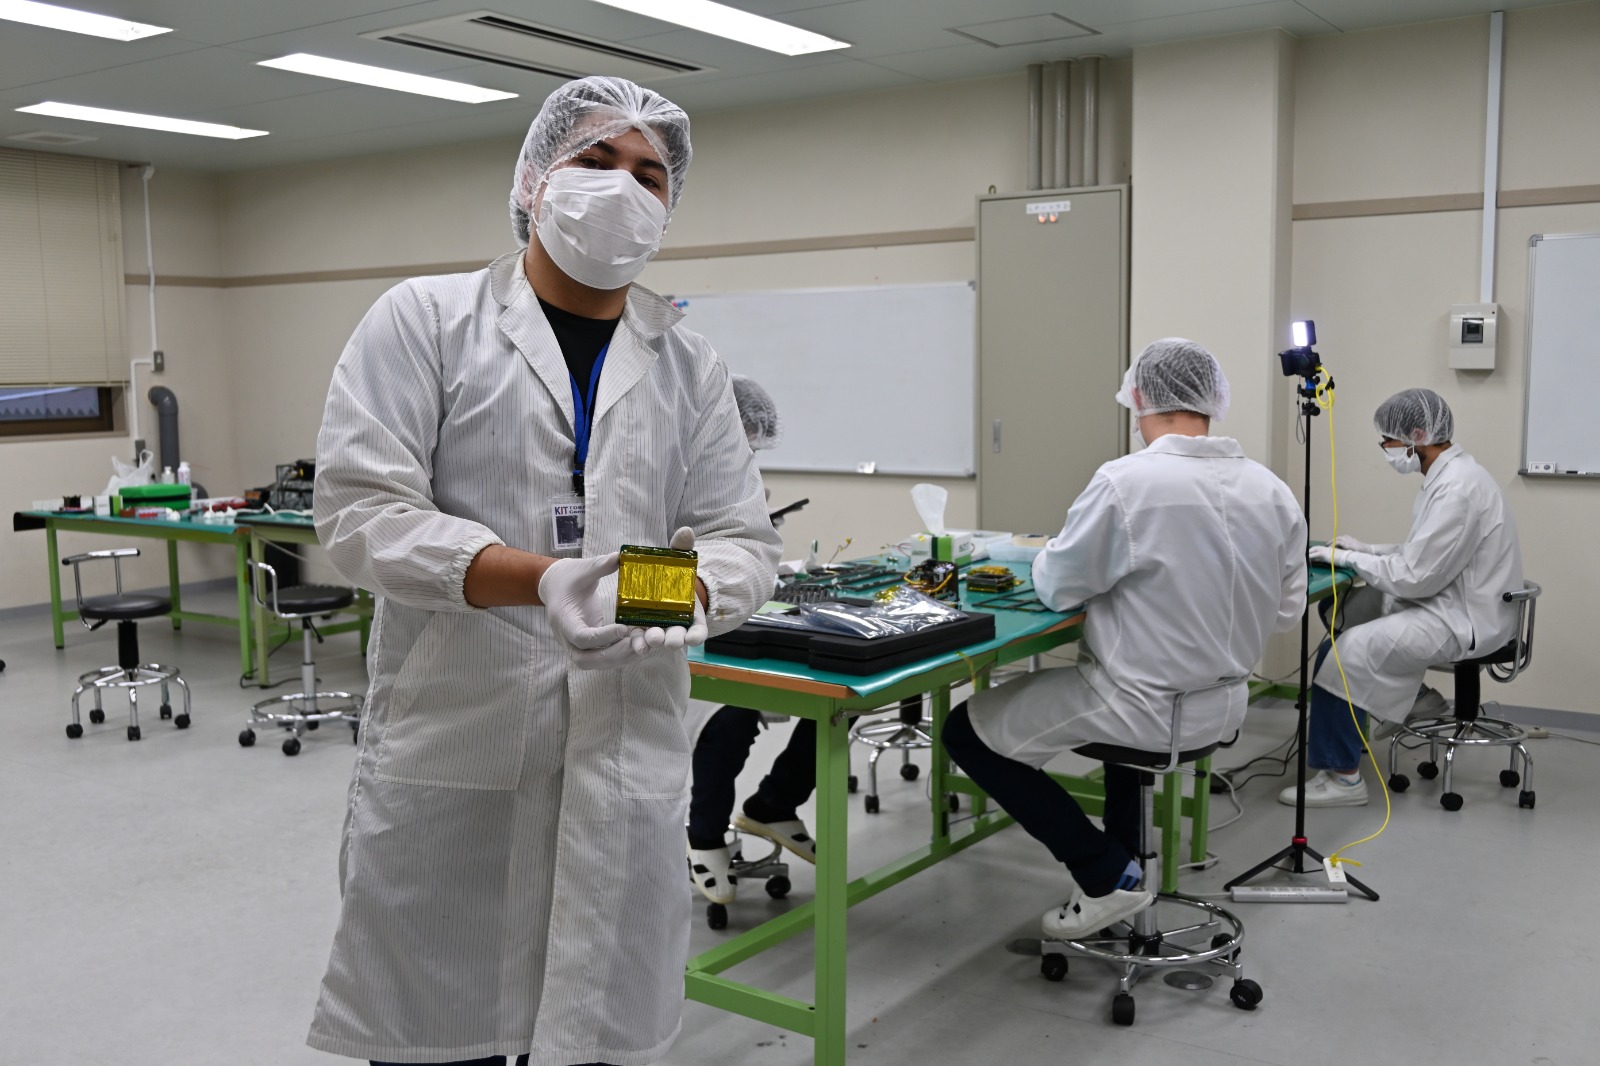
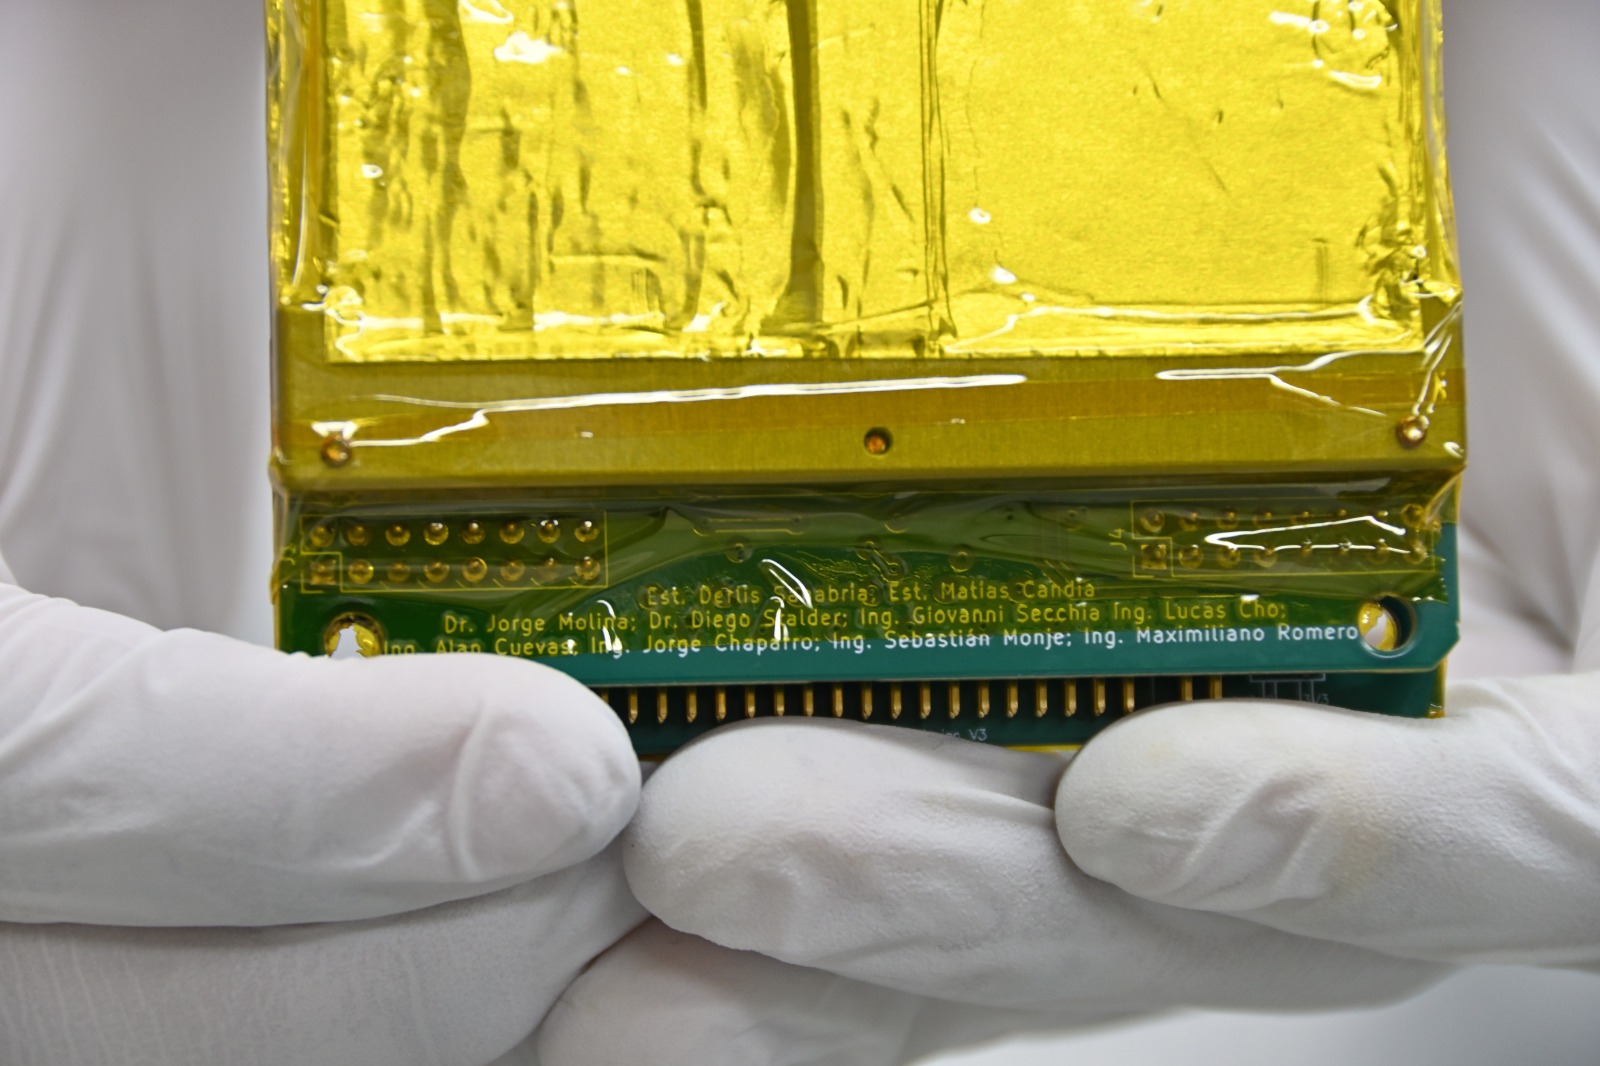
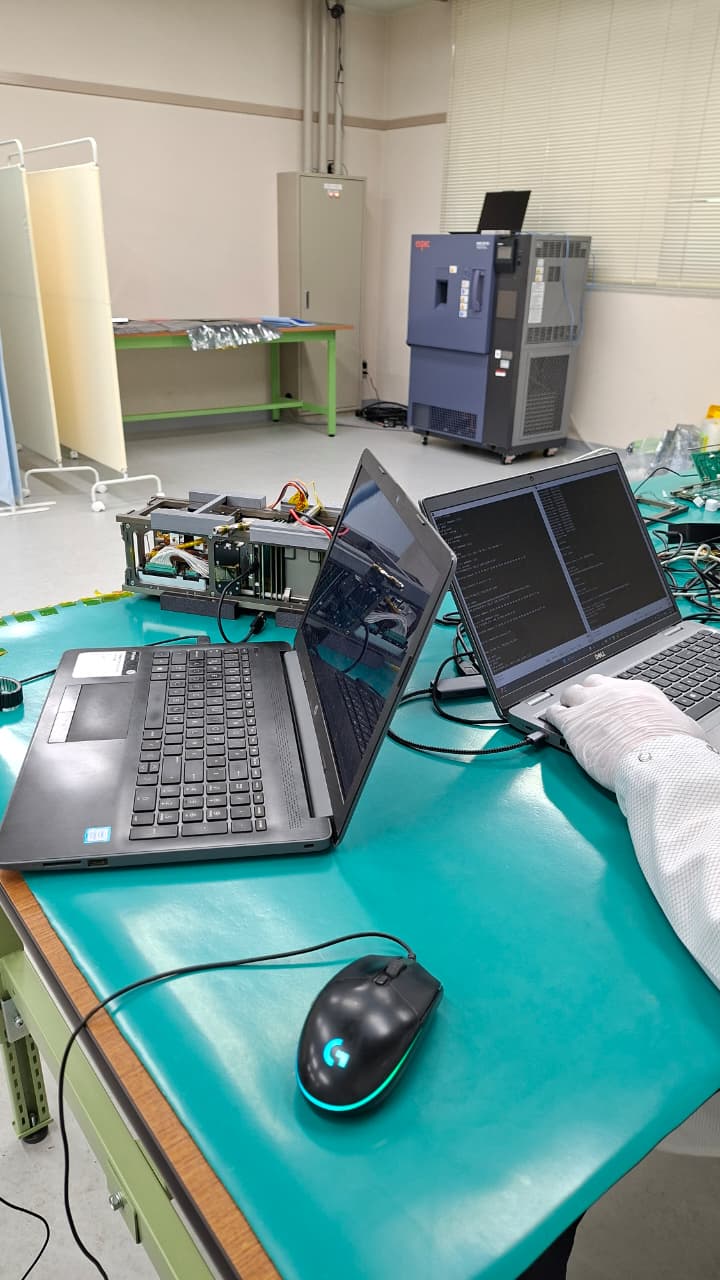
Fabricación de PCB, soldadura, ensamble, carcasa y verificación de las dos placas trabajando como un solo instrumento.
11 Pruebas experimentales
Barridos de tensión y corriente para estimar el voltaje de ruptura de cada canal y fijar la sobretensión de trabajo. Los parámetros se almacenan por canal, no compartidos.
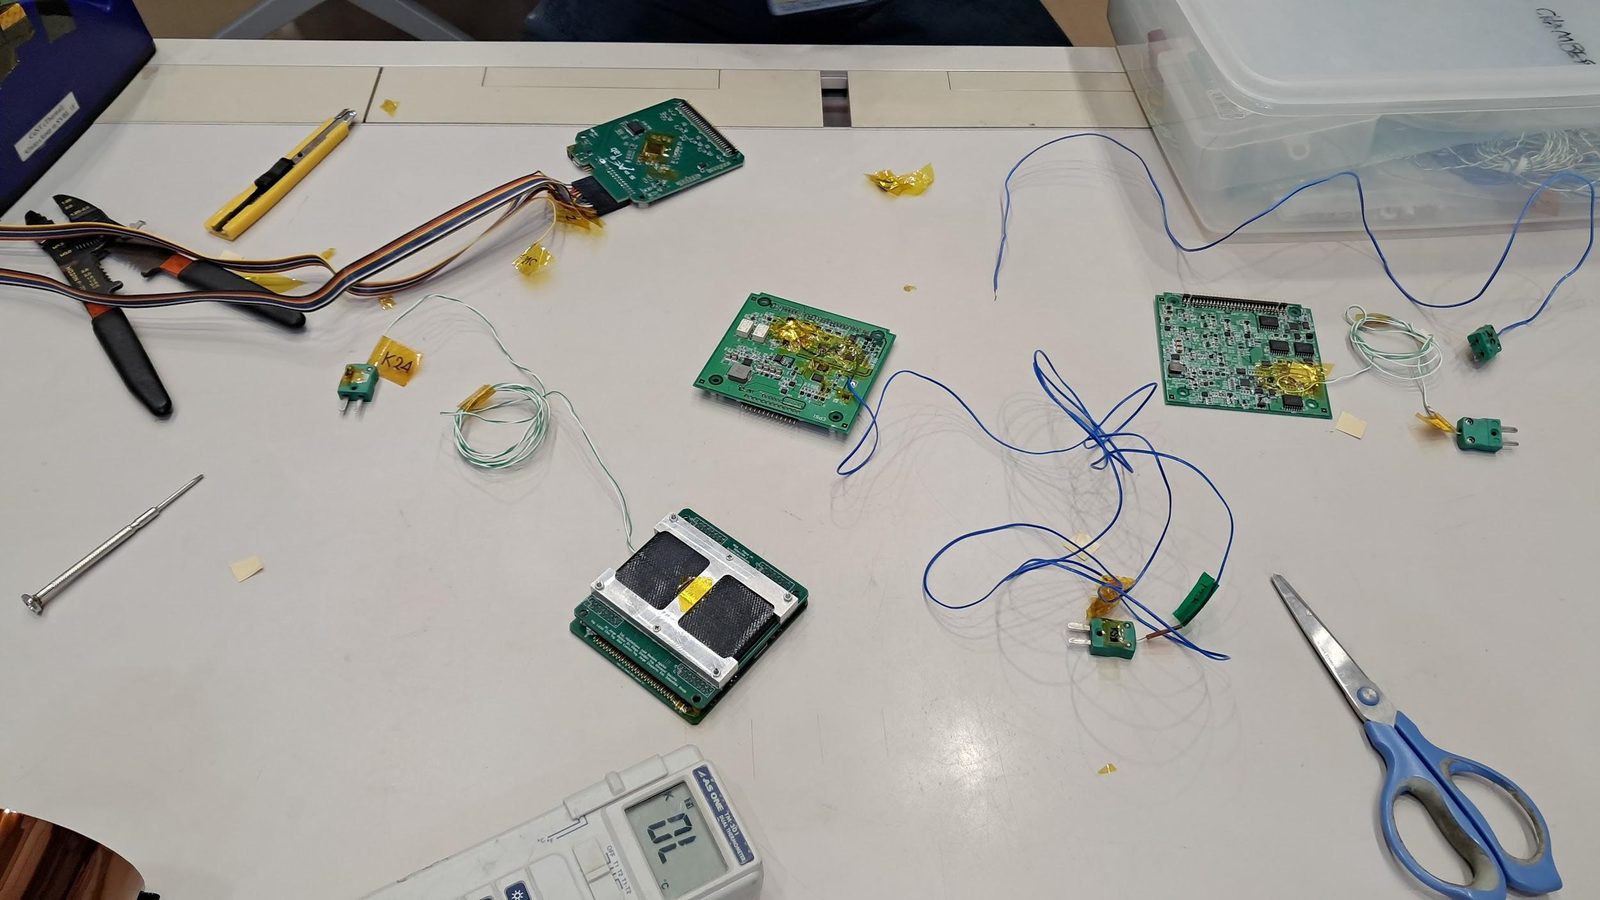
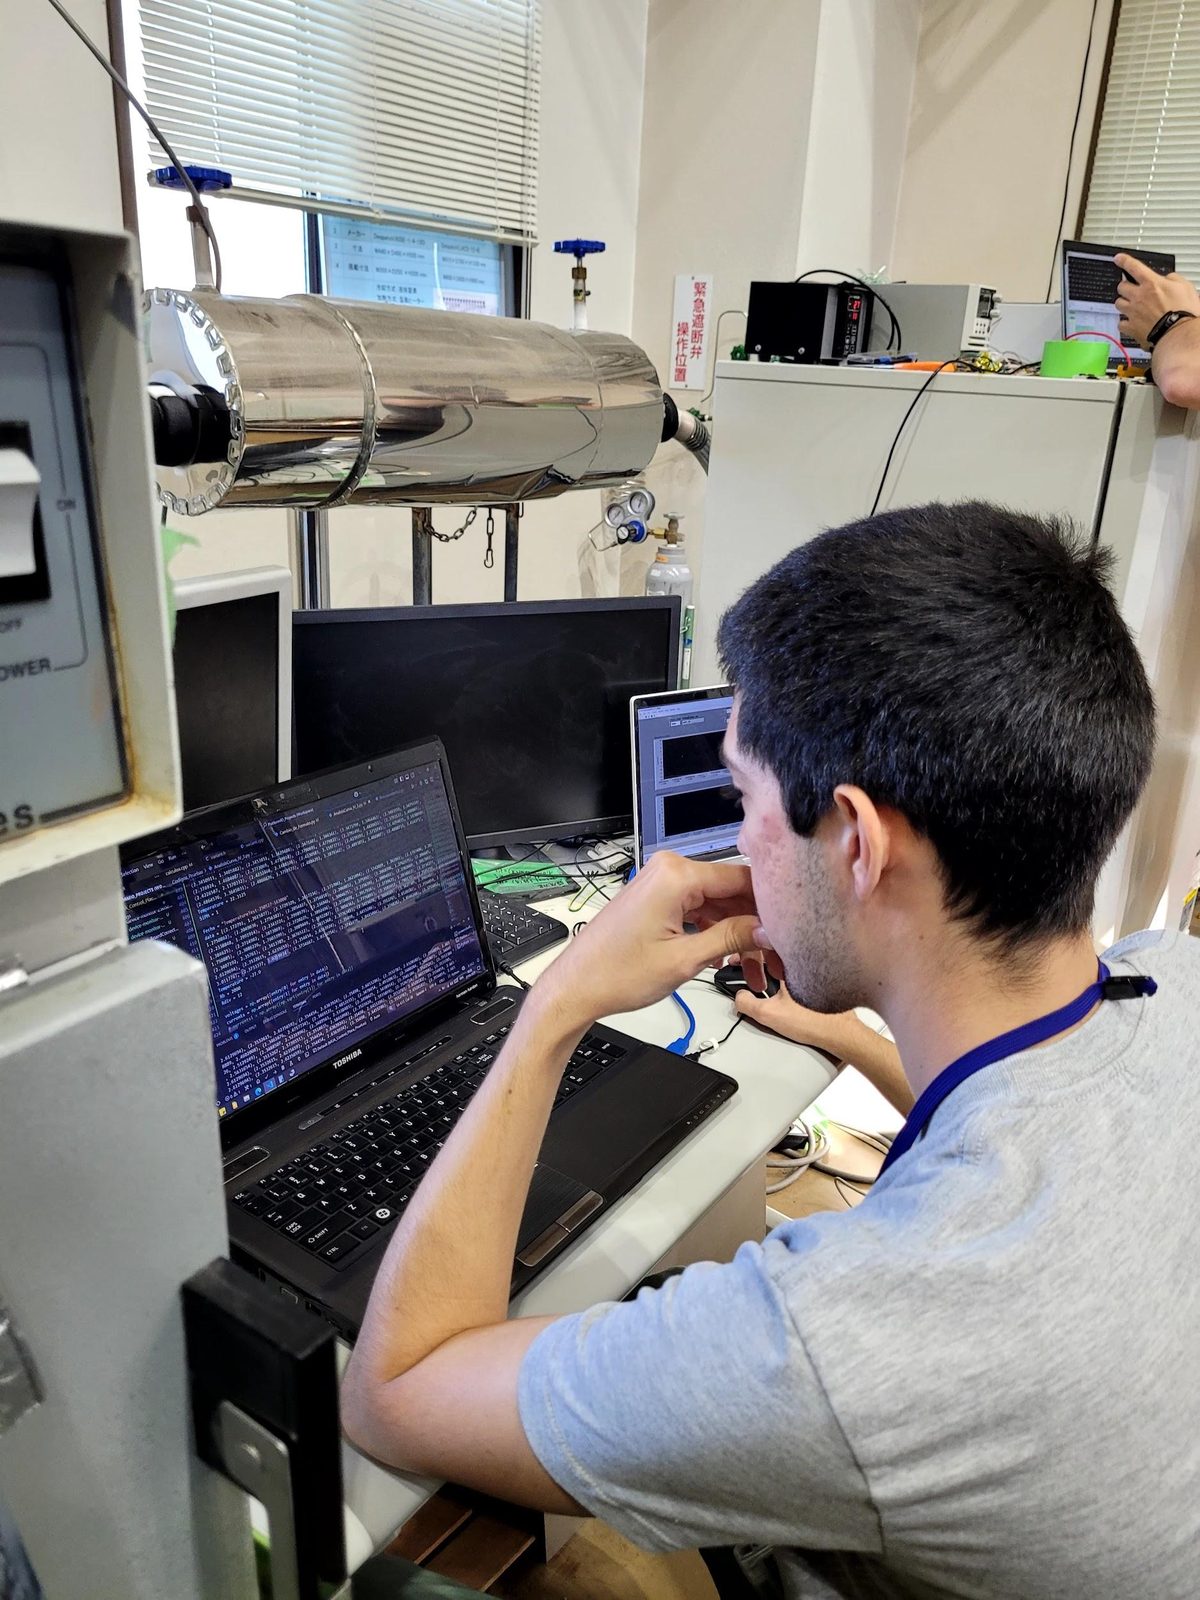
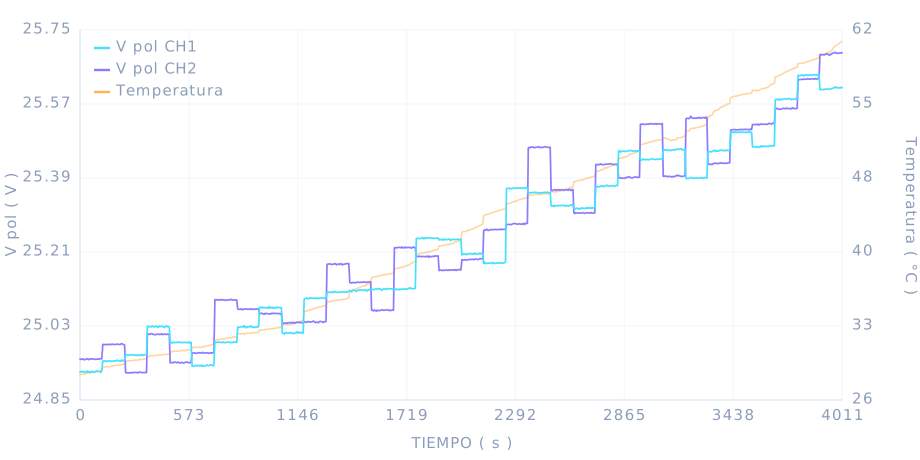
Barrido térmico con el firmware registrando temperatura y tensión de polarización de ambos canales. La temperatura medida varió de 28.44 °C a 60.88 °C durante la prueba.
Tres condiciones de operación para evaluar el efecto real de la compensación de bias sobre la respuesta del detector a temperatura ambiente y elevada. La comparación se hizo durante la prueba térmica, sin fuente de radiación externa.
Primero contra un emulador de OBC —secuencias de comandos, formato de trama, comportamiento del CRC, validación de rangos de memoria y condiciones de interrupción— y luego contra el OBC del satélite.
Verificación de transferencia secuencial y de lectura dinámica por rango, con avance de bloque condicionado a la respuesta válida del OBC.
Verificación de la compatibilidad física entre placas, la separación entre ellas, el encapsulado del detector y las interfaces eléctricas necesarias para la operación conjunta.
| Condición | Comportamiento esperado |
|---|---|
| Comando válido | Transición de estado y reconocimiento |
| Rango dinámico | Validación del rango antes de transferir |
| Rango inválido | Rechazo sin transferencia de datos |
| Bloque de datos válido | Avance al siguiente bloque |
| CRC inválido | No se avanza la transferencia |
| Comando standby | Cancelar transferencia y volver a standby |
| Comando finish | Terminar la operación y volver a standby |
12 Kyutech · Environmental Testing
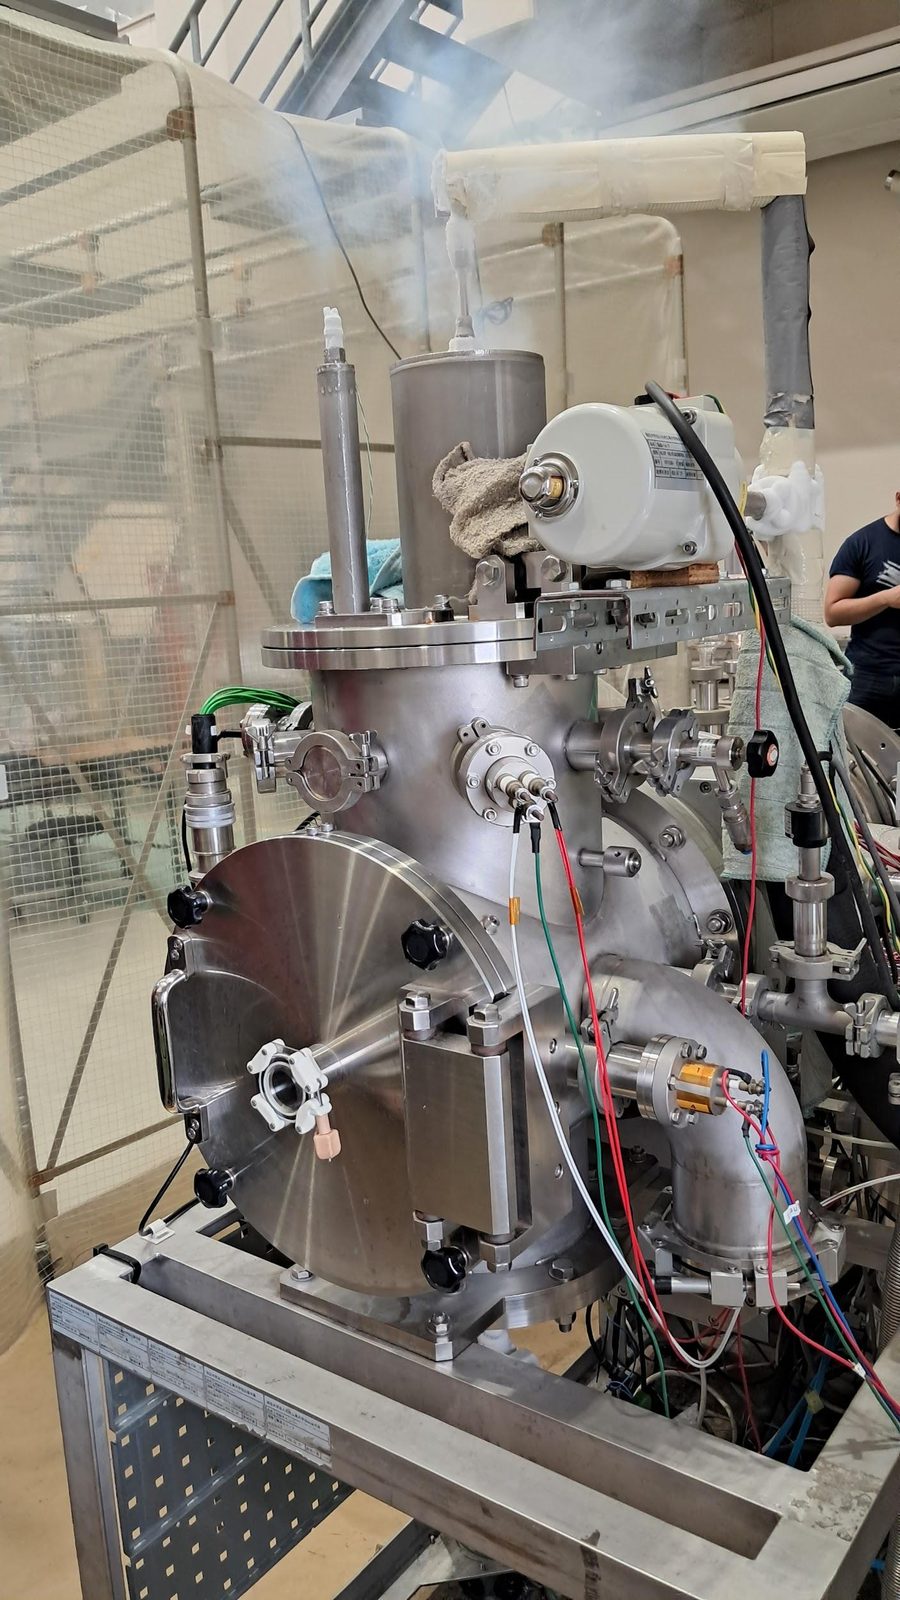
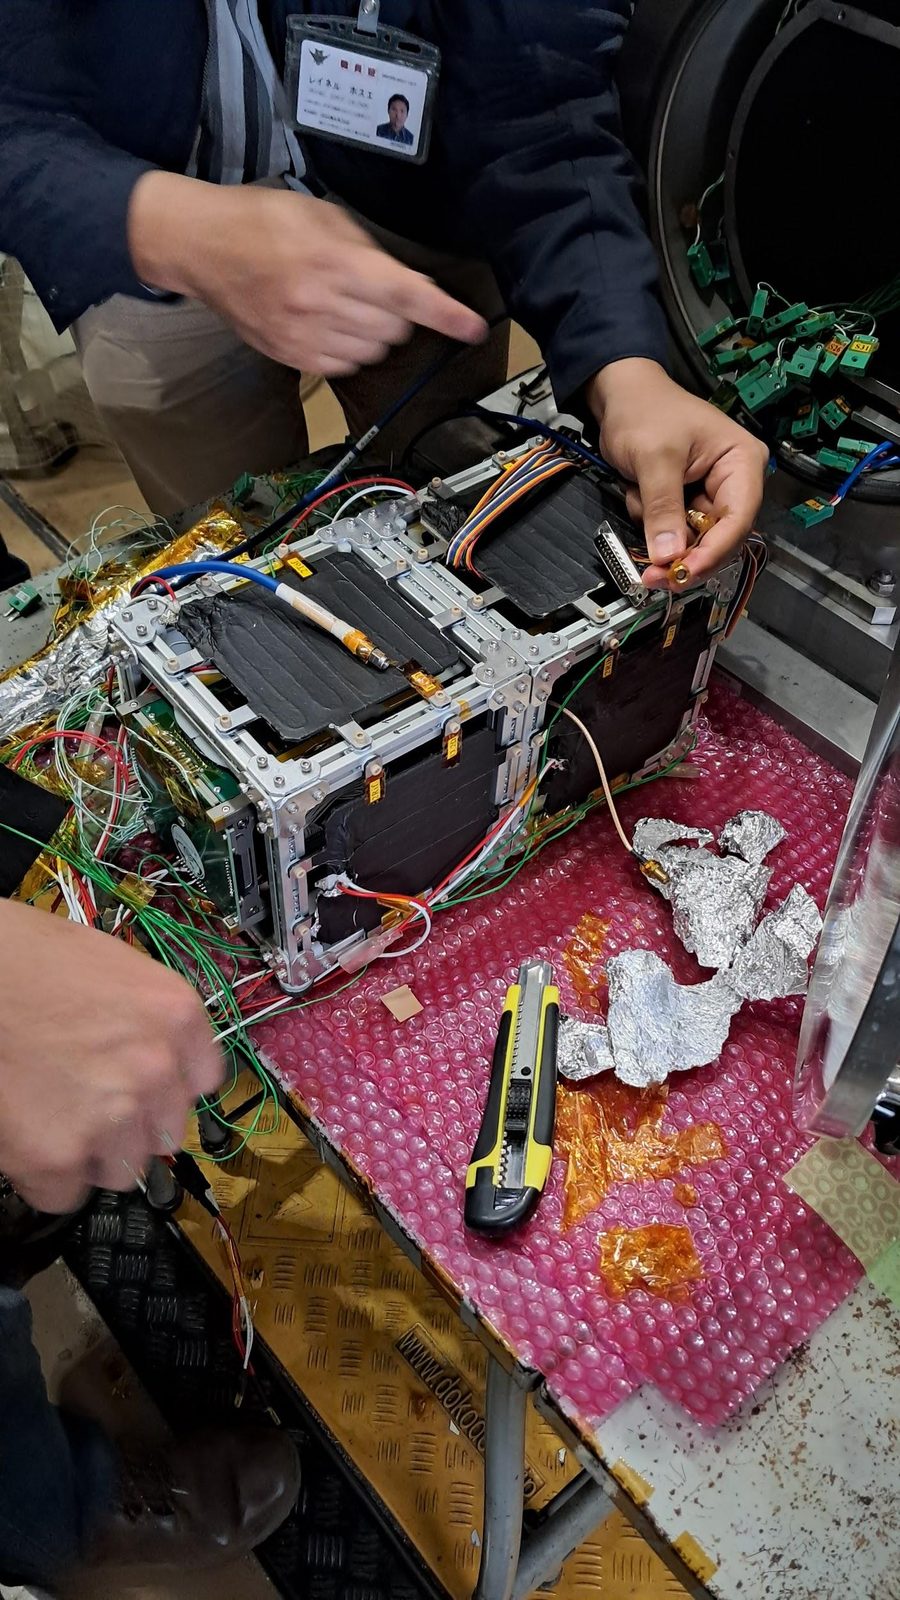
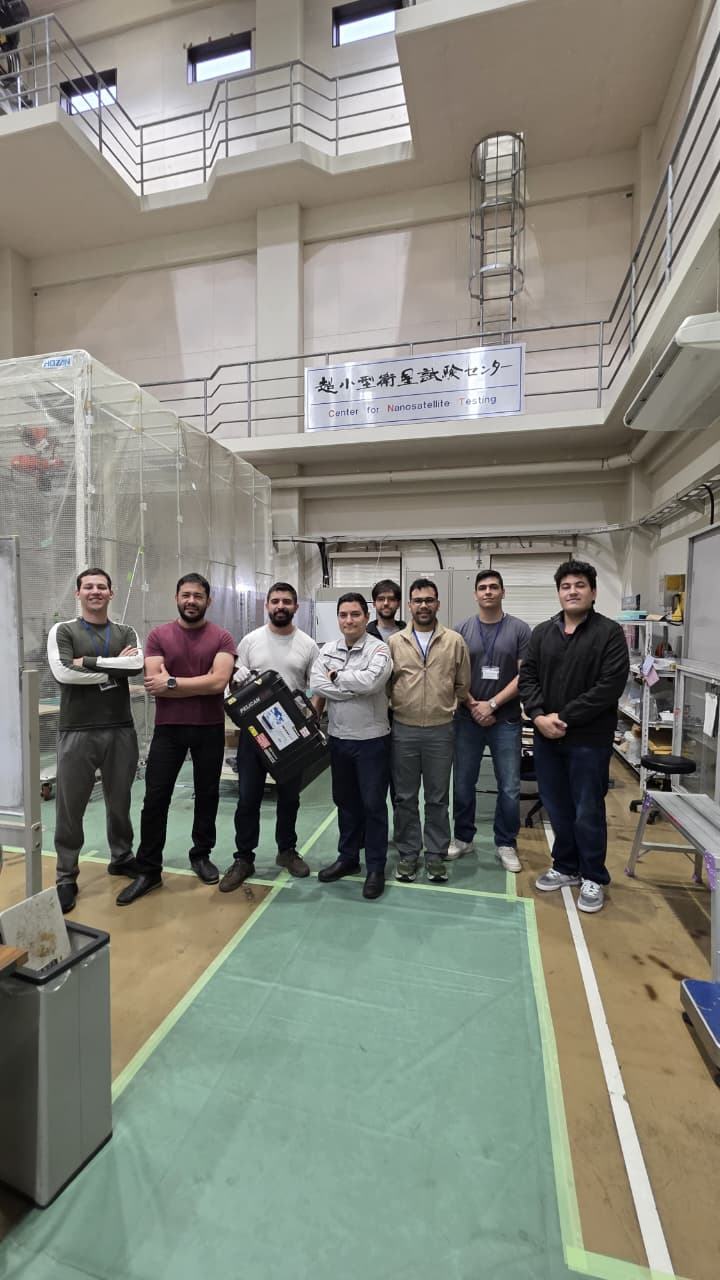
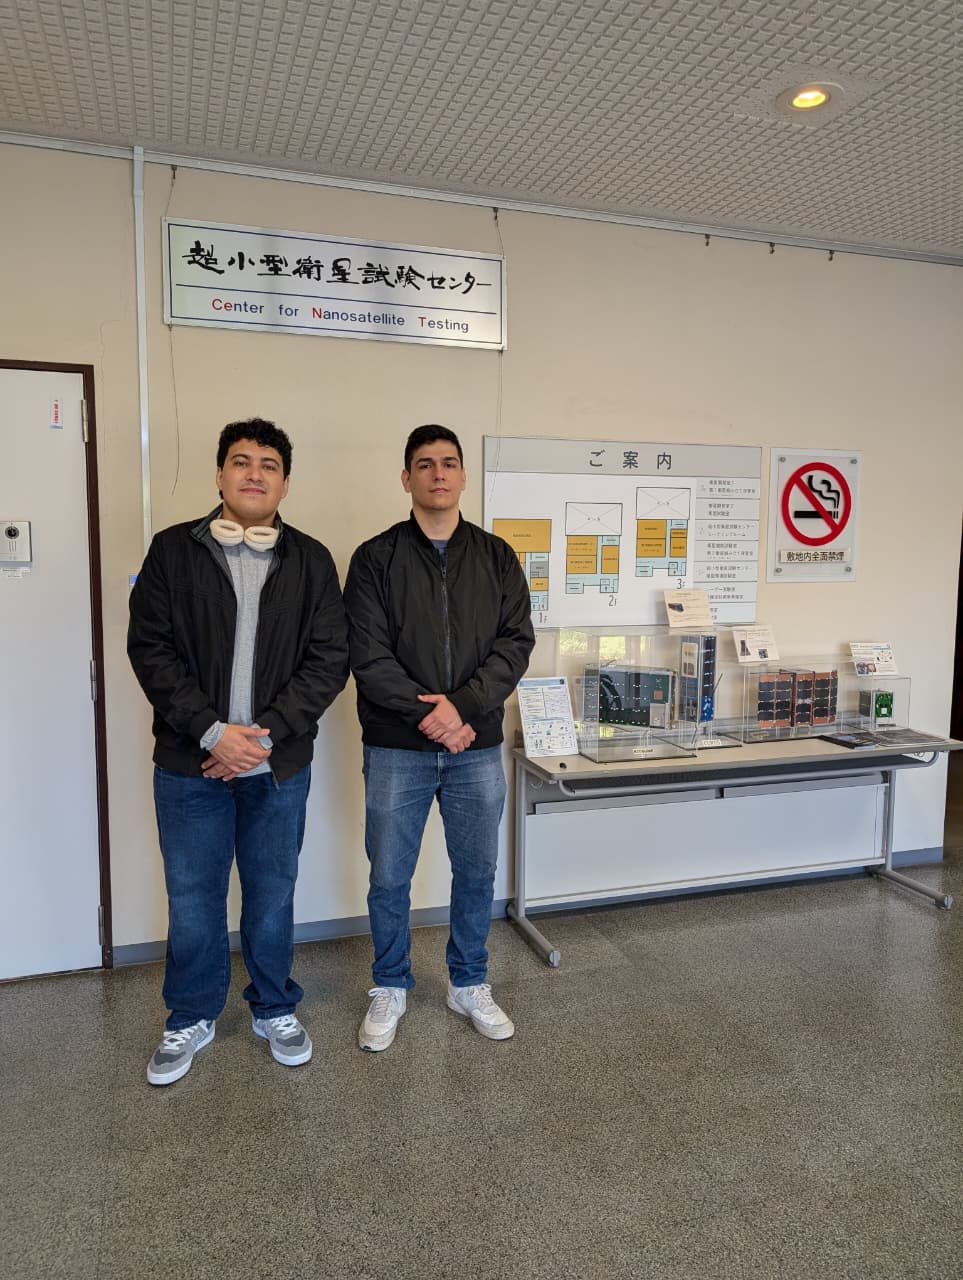
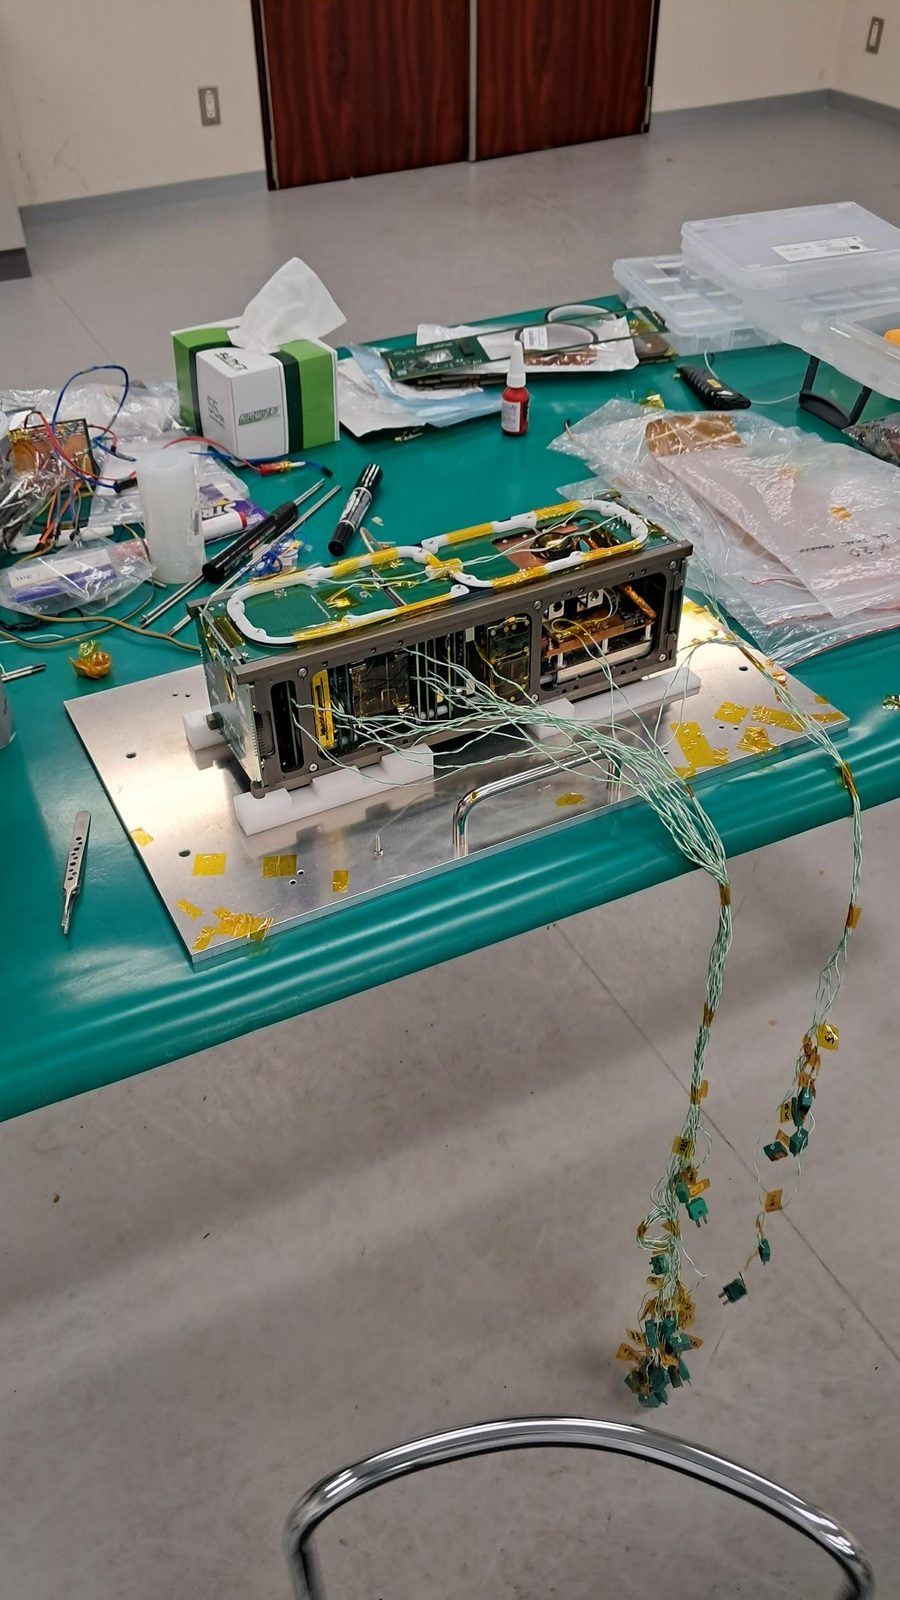
A fines de marzo de 2025 la carga útil MUA fue entregada a la Agencia Espacial del Paraguay para integrarla al GuaraníSat-2 y someterla a pruebas ambientales en el Instituto Tecnológico de Kyushu, que cuenta con un centro de testeo de nanosatélites.
Simula los eventos transitorios de alta energía del despegue, la separación del satélite y los eventos pirotécnicos como la liberación del CubeSat desde su dispensador.
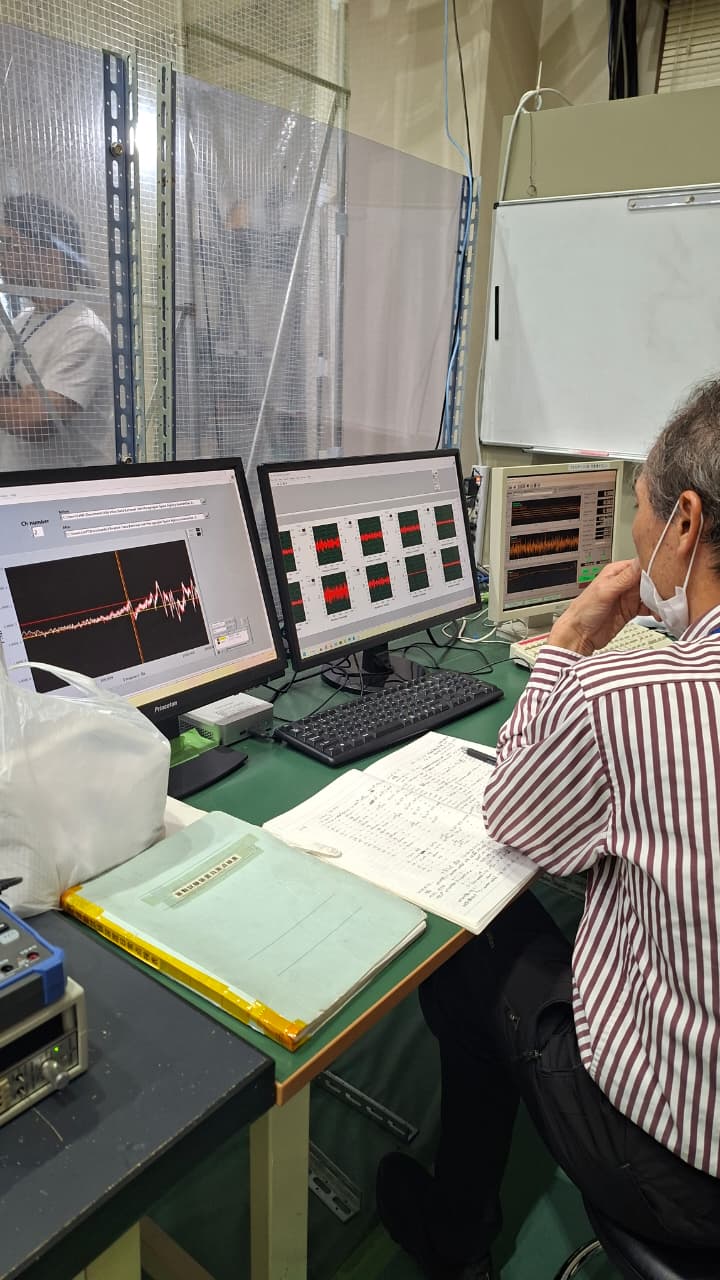
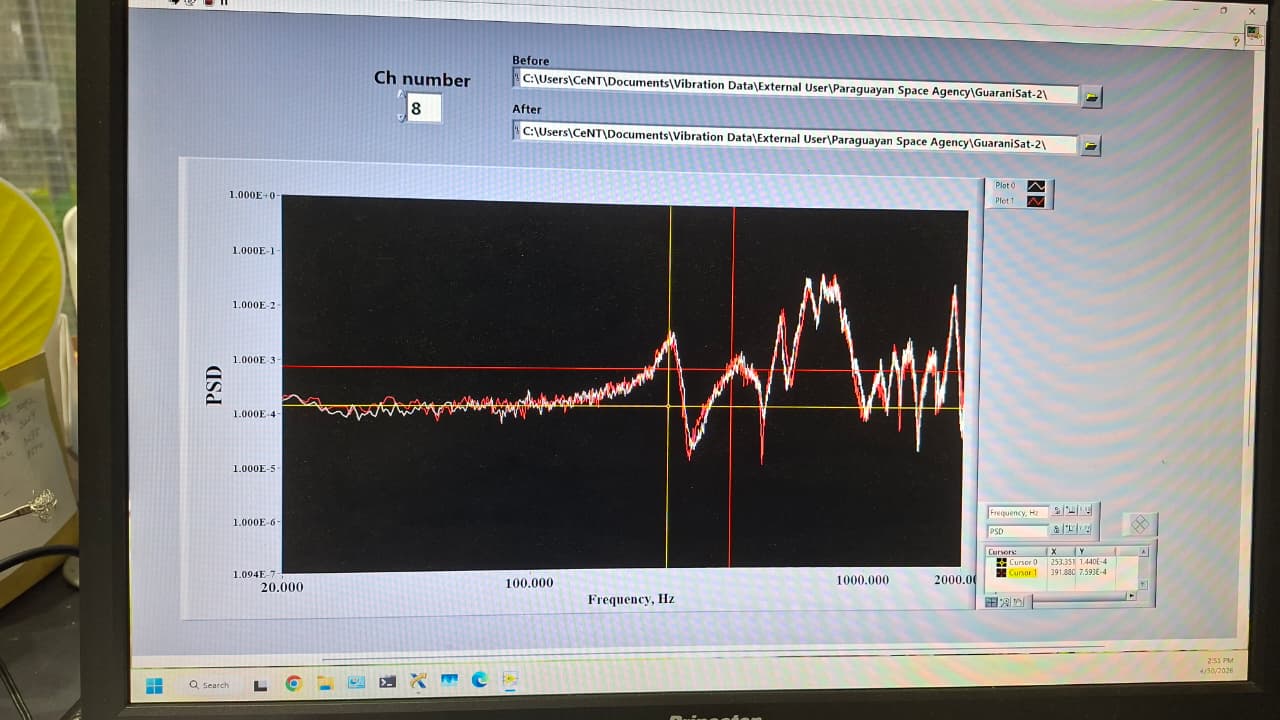
El CubeSat se somete a vibraciones en distintos ejes y frecuencias sobre una mesa vibratoria, para comprobar integridad estructural, fijación de componentes y ausencia de resonancias destructivas.
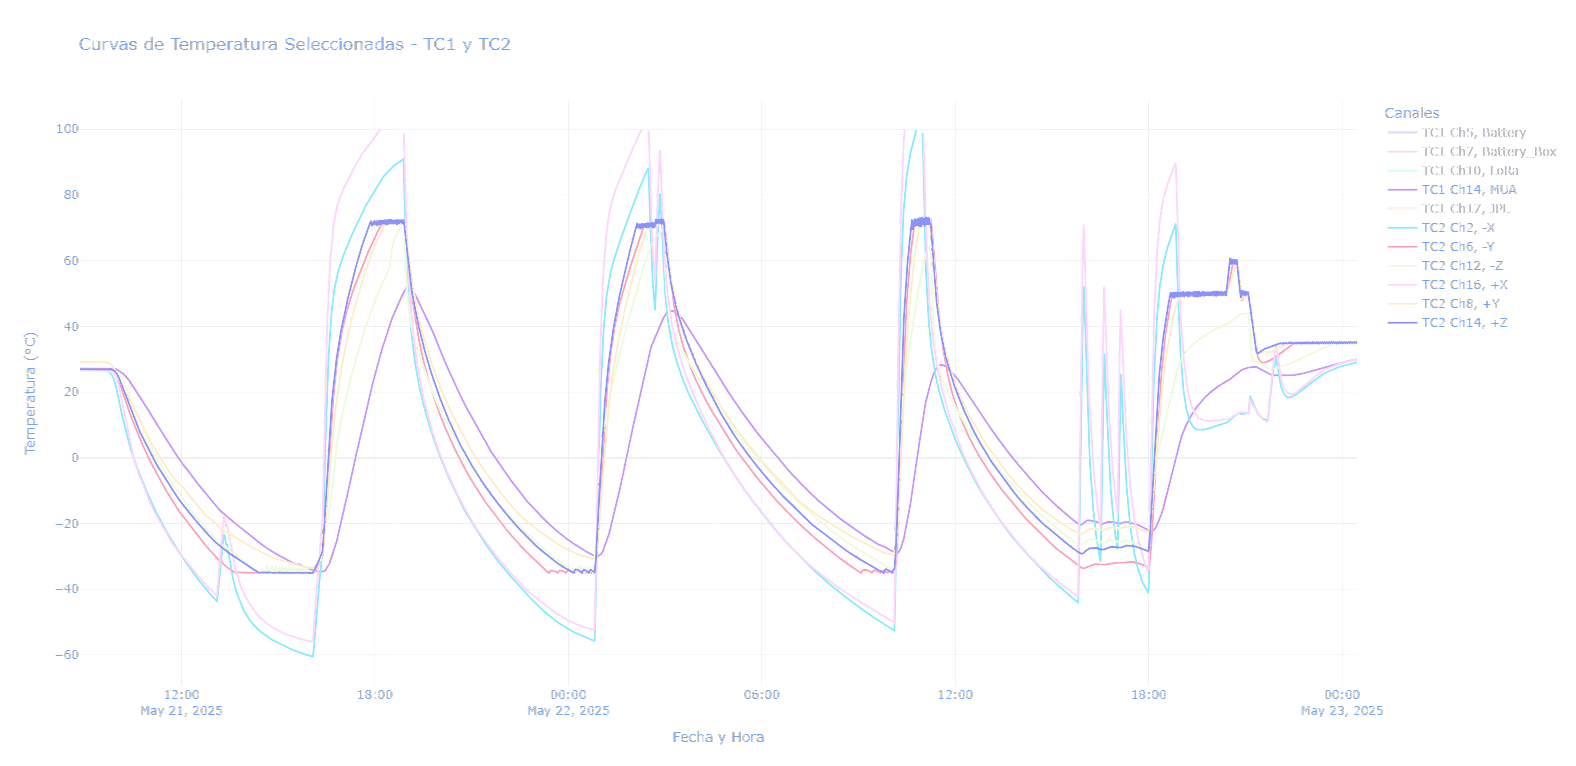
Alto vacío y ciclos térmicos extremos, generados por radiación con nitrógeno líquido y calentadores. Los rangos se eligieron según los límites de operación de la batería del sistema.
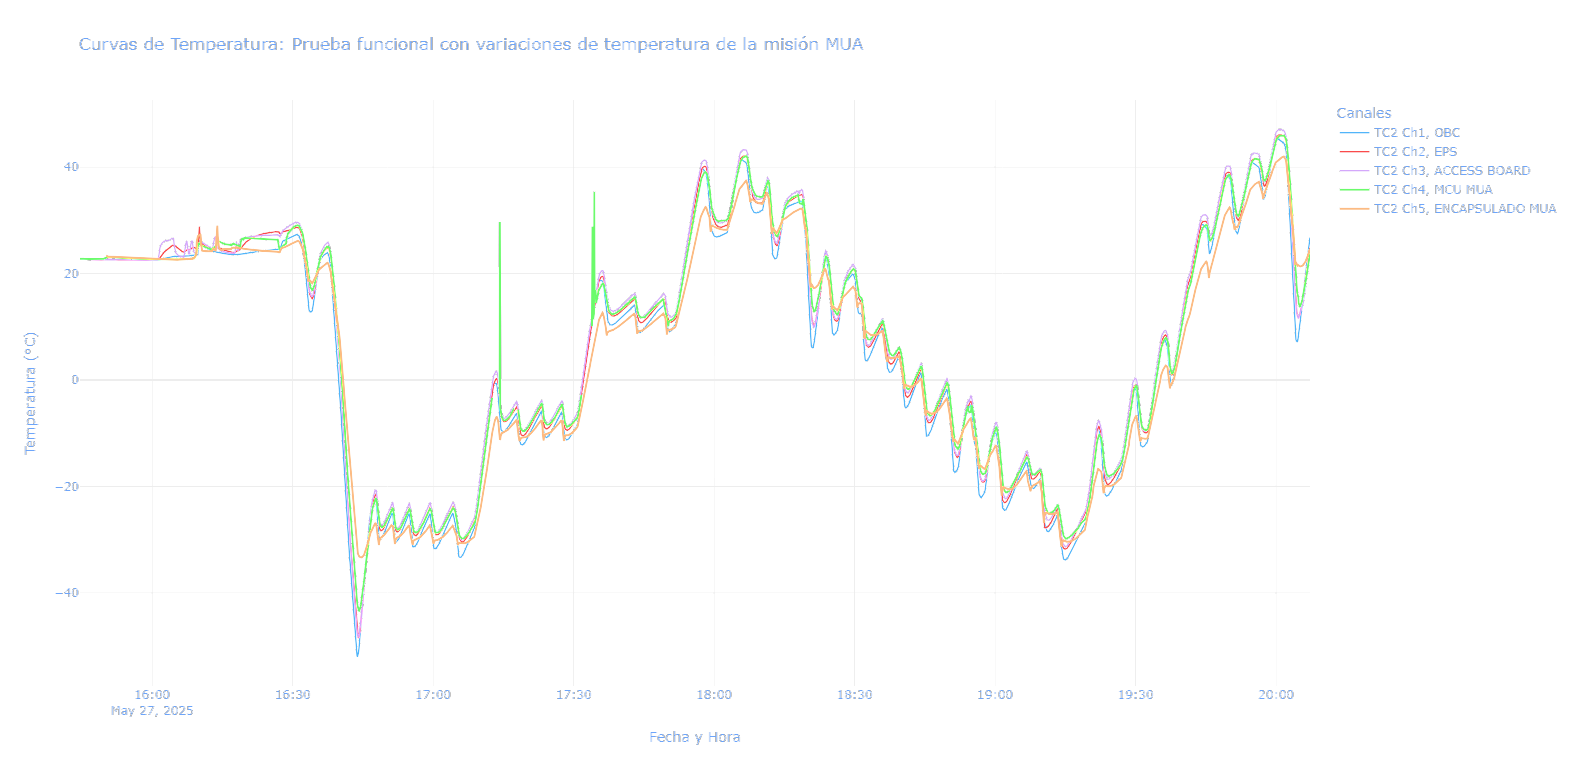
A diferencia de un ensayo puramente ambiental, acá se evalúa el funcionamiento en vivo durante la exposición térmica. Se probaron los modos StandBy, COUNT, TRANSFER DATA y FINISH.
13 Critical Design Review
Las pruebas ambientales y la revisión de diseño no cerraron el proyecto: lo abrieron. De ahí salieron oportunidades concretas de refinamiento en flexibilidad de calibración del detector, estabilidad de la adquisición, manufacturabilidad e integración con el satélite. El Flight Model conserva la arquitectura de dos placas validada en el EM e incorpora esas modificaciones dirigidas.
14 Flight Model
El modelo de vuelo permite ajustar cada sensor por separado e incorpora mejoras electrónicas y mecánicas para su integración con el satélite.
| Aspecto | Engineering Model | Flight Model |
|---|---|---|
| Generación de bias SiPM | Un único arreglo MAX1932 compartido entre los dos canales | Arreglo MAX1932 independiente por canal de detección |
| Configuración de bias | Arquitectura de polarización común, sin ajuste específico por canal | Configuración de tensión de bias separada por canal |
| Ajuste de umbral del comparador | Referencia de umbral basada en MCP4561 | Referencia de umbral dual basada en MCP4661 |
| Referencia del ADC | Referencia de conversión atada a la línea de alimentación de 5 V de la placa | Referencia externa dedicada ADR4540BRZ · 4.096 V · 2 ppm/°C, montada en la placa de control |
| Acabado de PCB | HASL | ENIG, vías tapadas, flying probe test, Kelvin a cuatro hilos, criterio IPC Clase 2 |
| Encapsulado del detector | Aluminio sin tratar, agujeros pasantes y tuercas | Pieza mecanizada de aluminio con anodizado duro y roscas M2 × 0.4 |
| Fijación | Espaciadores roscados de acero inoxidable y tuercas | Tornillos M2 de acero inoxidable 304 socket-head con compuesto de fijación |
| Espaciador del centellador | Pieza impresa en 3D en PLA | Pieza sólida mecanizada en POM blanco |
| Conexiones analógicas de Vmax | Conexiones originales del modelo de ingeniería | Referencias revisadas en la nueva versión del PCB, para que las señales analógicas no compartan retornos con bloques que puedan perturbarlas |
| Lectura de memoria | Transferencia secuencial | Transferencia secuencial y acceso dinámico por rango de direcciones |
| Flexibilidad de calibración | Suficiente para validar el concepto de detección | Mayor flexibilidad de testeo y calibración por canal |
El voltaje de ruptura varía de sensor a sensor. Con una tensión común, dos SiPM pueden quedar operando con overvoltages distintos: distinta ganancia, distinta eficiencia y distinto dark count.
Usar la alimentación como referencia ata la escala de conversión a la línea de 5 V: sus variaciones se propagan al cálculo de las variables adquiridas. Importa especialmente porque esas variables se usan después para calcular la tensión de operación del detector. No se reclama una mejora de ruido medida: eso exige instrumentación metrológica externa y queda como trabajo pendiente.
El PLA impreso levantó preocupaciones por cavidades internas, aire atrapado, porosidad entre capas y compatibilidad con vacío. El POM mecanizado da una geometría más controlada.
Esa capa actúa como absorbedor pasivo: atenúa partículas cargadas de menor energía y favorece la detección de las que tienen mayor capacidad de penetración.
A partir de datos de alcance de partículas cargadas en aluminio, el umbral mínimo de penetración aproximado a incidencia normal es de ≈ 0.6 MeV para electrones y 18–20 MeV para protones. El umbral efectivo depende además de la especie de partícula, el ángulo de incidencia y los demás materiales en el camino de entrada.
15 Resultados del Flight Model
Prueba de bias térmico sobre el modelo ensamblado, con el firmware registrando temperatura y tensión de polarización de ambos canales.
| Parámetro | Canal 1 | Canal 2 |
|---|---|---|
| Entradas de log del firmware | 4012 | |
| Duración de la prueba | 4011 s | |
| Rango de temperatura | 28.44 a 60.88 °C | |
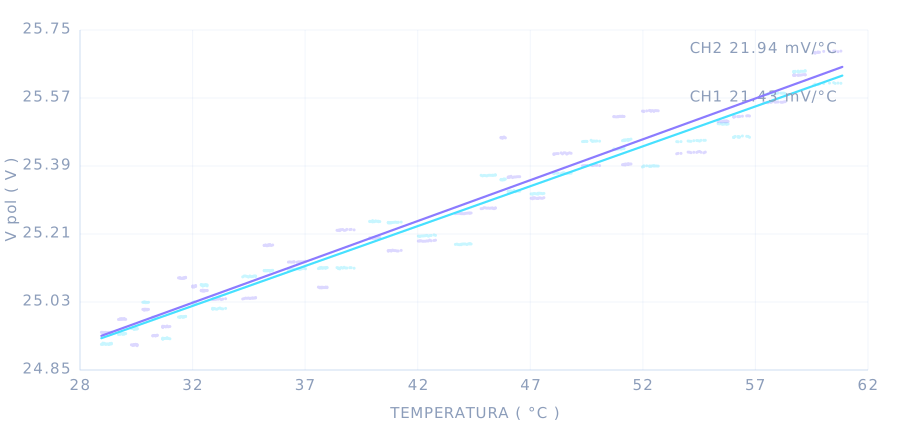
| Pendiente Vpol–T | 21.43 mV/°C | 21.94 mV/°C |
| Variación total de Vpol | 0.692 V | 0.744 V |
| Pendiente promedio | 21.69 mV/°C | |
La documentación de los sensores indica una dependencia próxima a 21.5 mV/°C: el promedio medido difiere apenas un 0.9 % de ese valor, y la diferencia entre canales es de 0.51 mV/°C. Las 4012 muestras son entradas de log del firmware, no muestras del ADC ni eventos de radiación.
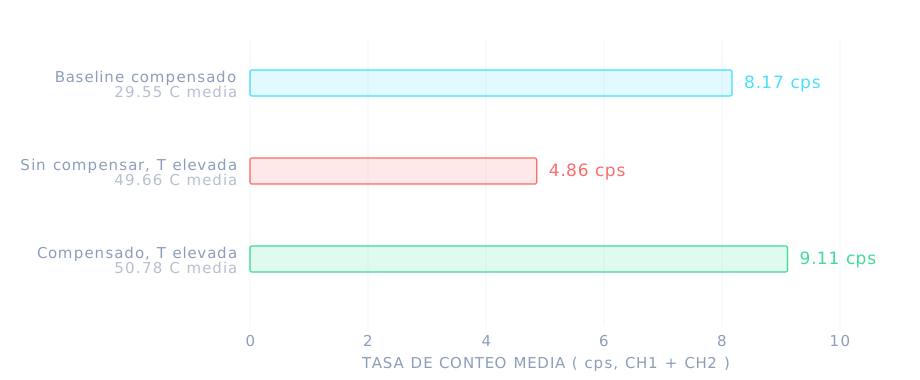
Cuentas registradas durante la prueba térmica, sin fuente de radiación: lo que varía no es el flujo de partículas sino el punto de operación del detector.
| Condición | Tasa media | Temp. media |
|---|---|---|
| Baseline compensado | 8.17 cps | 29.55 °C |
| Sin compensar, temperatura elevada | 4.86 cps | 49.66 °C |
| Compensado, temperatura elevada | 9.11 cps | 50.78 °C |
Sin corrección, al subir la temperatura el overvoltage efectivo deja de preservarse y la tasa medida cae de forma significativa. Con compensación activa, la respuesta vuelve a acercarse al comportamiento de referencia. Como no hay fuente externa, estas cuentas reflejan el comportamiento propio del detector frente a la temperatura, que es justamente lo que la compensación busca sostener.
16 MUA dentro del GuaraníSat-2
Ahora que ya sabés qué hay adentro de ese módulo: así se conecta con el resto del satélite.
Plataforma CubeSat en órbita terrestre baja.
Dos placas: detección y acondicionamiento + control y procesamiento.
Interfaz física con el backplane del satélite.
Tramas de comando, bloques de datos, CRC y ACK.
Con protección de sobrecorriente y filtrado en la Unidad de Control.
Los datos bajan en las ventanas de enlace disponibles.
17 Qué ocurrirá en órbita
Los dos canales registran interacciones de partículas cargadas a lo largo de la órbita.
Los pulsos digitales se cuentan en ventanas de adquisición definidas.
Cada registro incorpora temperatura, tensión de bias y estado de operación.
Los registros se escriben secuencialmente en la memoria flash externa.
De forma completa o por rango de direcciones, con CRC y ACK.
Los datos quedan disponibles para transmisión a estaciones terrenas.
Asociar los conteos a la posición del satélite exige sincronizar el RTC de MUA con la referencia de tiempo de la plataforma: es el trabajo futuro declarado.
Estudiar la distribución de partículas energéticas asociada al entorno de la Anomalía Magnética del Atlántico Sur.
Todavía hacen falta mediciones en órbita para evaluar la respuesta del instrumento en el entorno de radiación objetivo. El Flight Model constituye el paso final de hardware orientado a vuelo del instrumento MUA hacia su despliegue a bordo del GuaraníSat-2.
18 Equipo e historia del proyecto
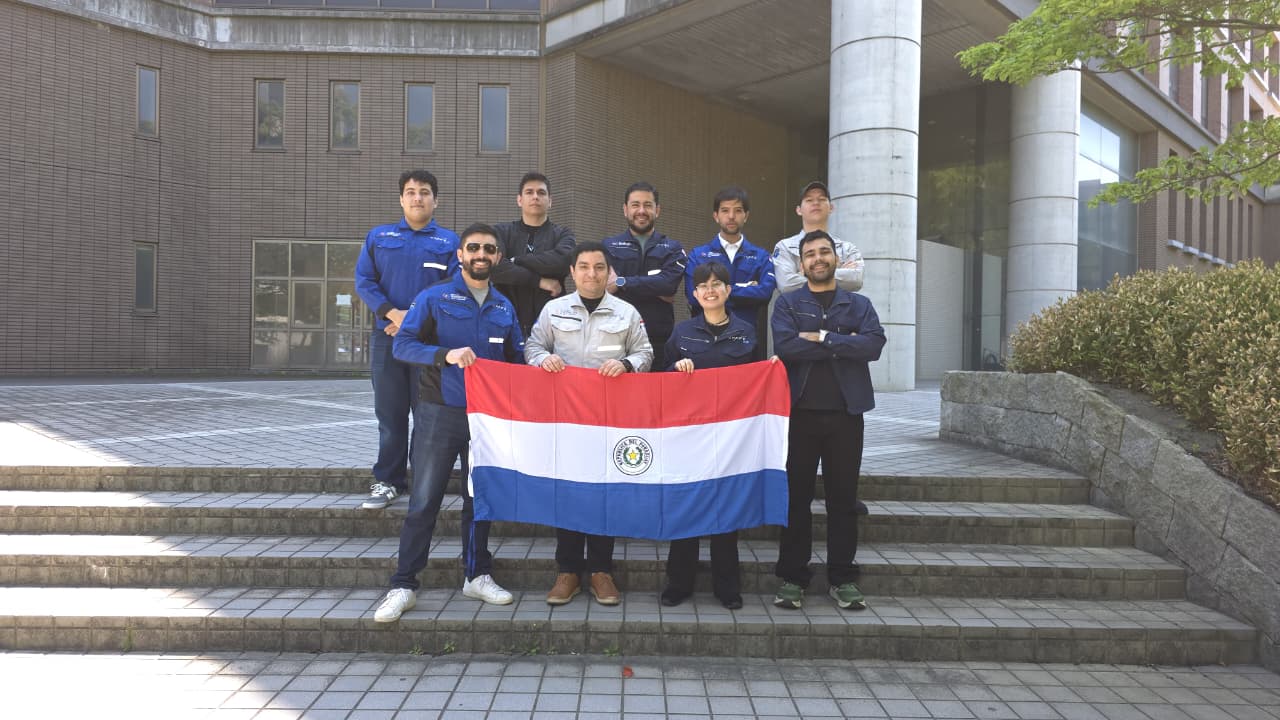
Coautores del artículo presentado en IEEE CHILECON 2025 junto a los autores de los TFG de MUA.

19 Documentación · Publicaciones · Research
M. Romero, A. S. Monje, G. Secchia, L. Cho, D. Stalder, J. Molina
Implementación de hardware orientada a vuelo del MUA Flight Model.
Arquitectura de software orientada a operación, lectura dinámica de memoria y compensación térmica del bias.
Maximiliano José Romero Aquino
Adolfo Sebastián Monje Pérez
4012 entradas de log del firmware sobre 4011 s. Columnas: índice, tiempo, marca de log, Vpol de cada canal y temperatura.
MUA Mission Team